ENGINEERING THE AUTONOMOUS FUTURE.
41.0082° N, 28.9784° E • SECTOR 01 // VELTRON UNIT X1 & REVEROB OS
Saha Koşulları İçin Geliştirilen Otonom Robotik ve Kontrol Sistemleri.
6061 alüminyum şasi tasarımından gömülü sensör kartlarına, YOLOv8 tabanlı görüntü işlemeden REVEROB OS komuta arayüzüne kadar tüm donanım ve yazılım katmanlarını kendi atölyemizde üretiyoruz.
Prototip Aktivasyonu ve Sistem Kalibrasyonu
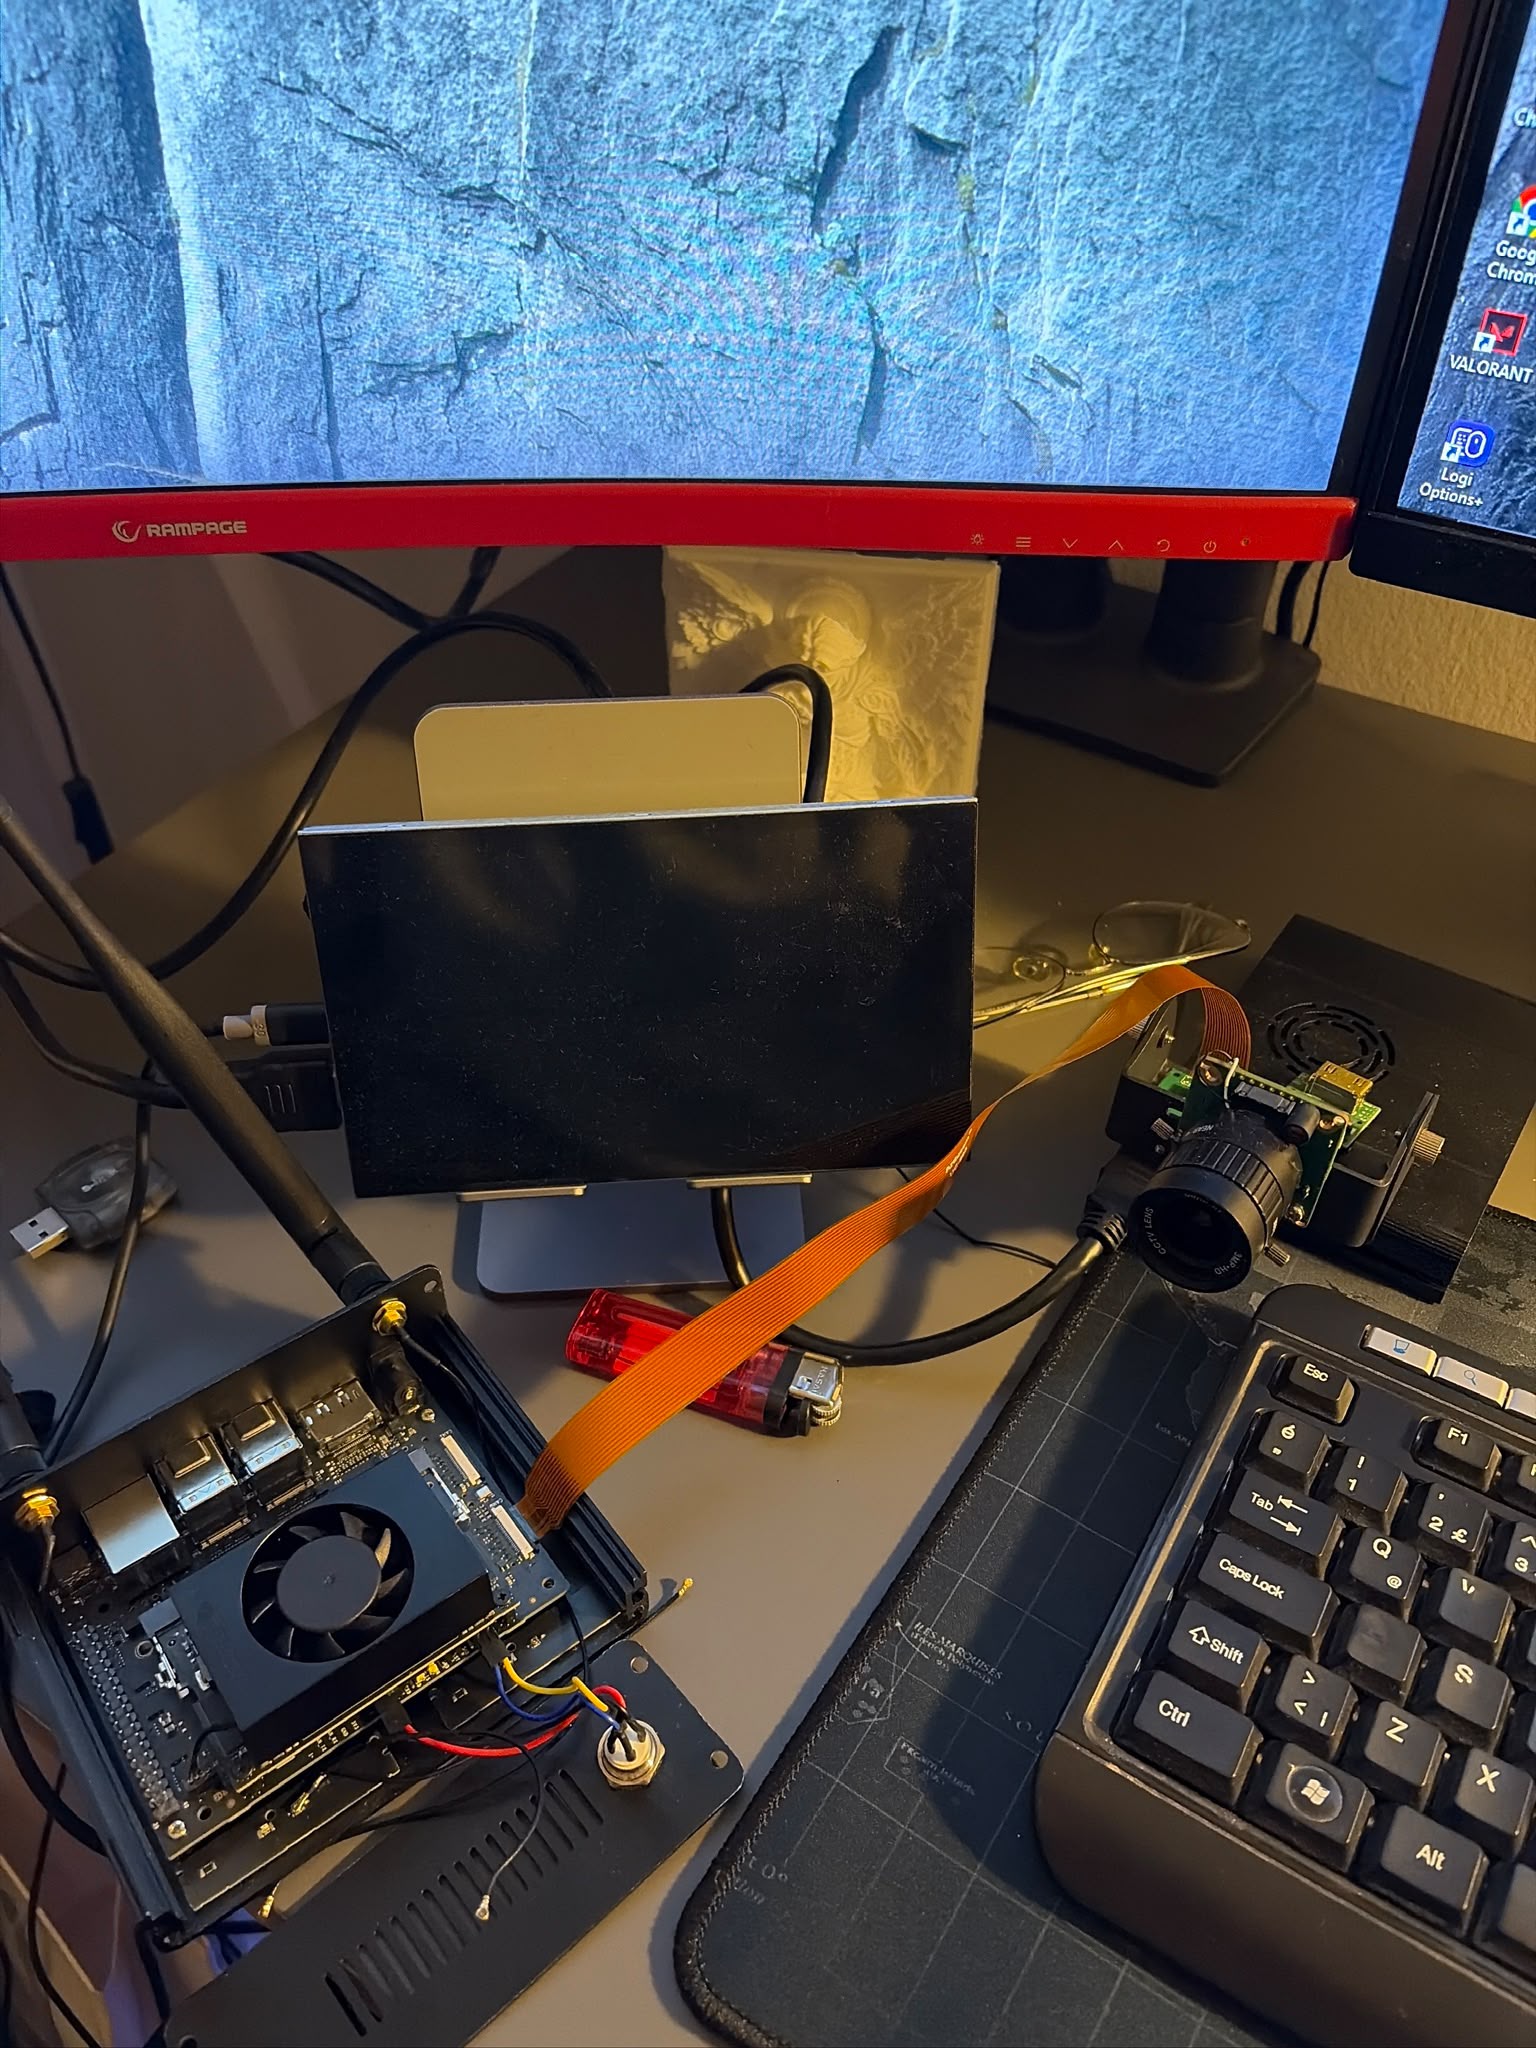
Geliştirdiğimiz her robotik platform, saha testleri öncesinde güç dağıtımı, optik/termal kamera hizalaması ve REVEROB OS telemetri doğrulamasından geçer.
OPT-01 — Sony IMX477 CSI Kamera Modülü
Yüksek Çözünürlüklü Optik Görüntüleme Sensörü (CSI-2)
Gerçek zamanlı görsel algılama, YOLOv8 nesne tespiti, hedef takibi ve operatör canlı video akışı.
MIPI CSI-2 şerit veri yolu üzerinden düşük gecikmeli ham görüntü çerçevelerini Raspberry Pi 5 ve hedef Jetson Orin Nano görüntü işleme hattına aktarır.
Donanım Mühendisliği, Yapay Zeka ve Otonom Sistemlerin Birleşimi.
REVEROB (Robotic Engineering & Versatile Exploration Response Operations Base); akıllı robotik platformlar, yapay zeka sistemleri, otonom teknolojiler, gömülü bilgi işlem ve entegre mühendislik yazılımları geliştirmeye odaklanan bir mühendislik ve teknoloji girişimidir.
Robotik, yapay zeka, gömülü sistemler ve ileri mühendisliği entegre ederek akıllı, modüler ve güvenilir teknolojiler tasarlamak.
Gelecek nesil otonom robotik sistemler ve akıllı makineler için ölçeklenebilir bir teknoloji ekosistemi kurmak.
REVEROB ROBOTICS
Akıllı Robotik ve Otonom Platformlar
- Mobil robotik sistemler
- Paletli robotik platformlar
- Mekanik şasi ve tasarım (6061 Alüminyum)
- Çoklu sensör entegrasyonu
- Otonom robotik araştırmaları
REVEROB SYSTEMS
Akıllı Yazılım ve Kontrol Altyapısı
- REVEROB OS
- Robot ve görev yönetimi
- Yapay zeka entegrasyonu (YOLOv8)
- Yazılım mimarisi (React + Electron)
- OTA güncelleme altyapısı
REVEROB TECHNOLOGIES
Araştırma, Geliştirme ve Gelişen Teknolojiler
- Gömülü sistemler (Jetson / RPi / ESP32)
- Elektronik devre ve sensör arayüzleri
- Bilgisayarlı görü sistemleri
- Donanım-yazılım entegrasyonu
- Mühendislik prototip geliştirme
Altı Mühendislik Disiplini, Tek Entegre Mimari.
Robotik Mühendisliği
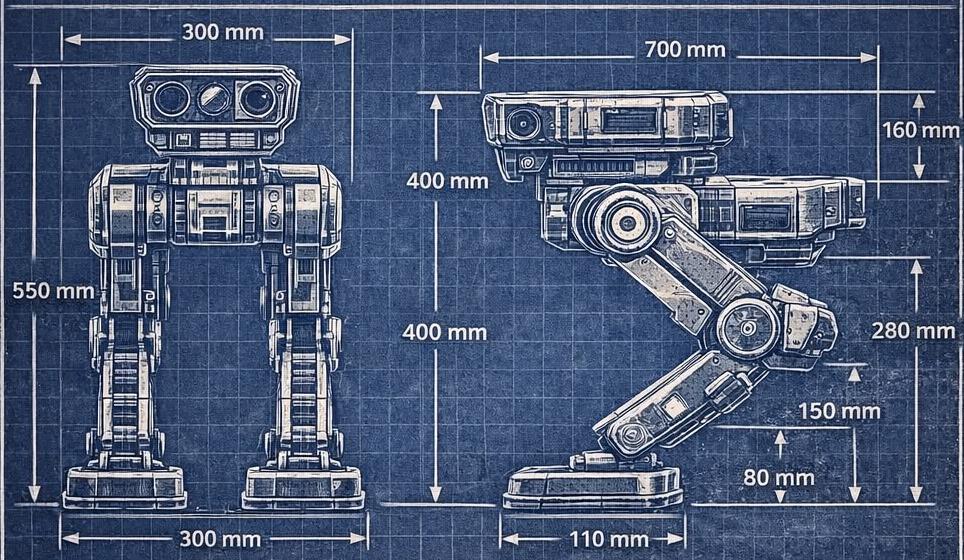
Mekanik şasi tasarımı (6061 alüminyum), modüler paletli ve 12-DOF dört bacaklı robotik platformlar, sensör kulesi entegrasyonu ve saha donanımı.
Yapay Zeka
Bilgisayarlı görü, YOLOv8 gerçek zamanlı nesne tespiti, Kalman Filtresi tabanlı çoklu hedef takibi ve termal sıcak nokta füzyonu.
Otonom Sistemler
Navigasyon, 3D LiDAR nokta bulutu haritalama, görev koordinasyonu, gerçek zamanlı telemetri ve otonom operasyon araştırmaları.
Gömülü Sistemler
NVIDIA Jetson Orin Nano, Raspberry Pi 5, CM5, ESP32, Maixduino K210, gömülü yazılımlar ve MIPI CSI / I2C / UART sensör arayüzleri.
Mühendislik Yazılımları
REVEROB OS merkezi robot yönetimi, sistem mimarisi, saha operatör arayüzü, 2FA siber güvenlik ve uzaktan güncelleme (OTA) altyapısı.
Araştırma ve Geliştirme
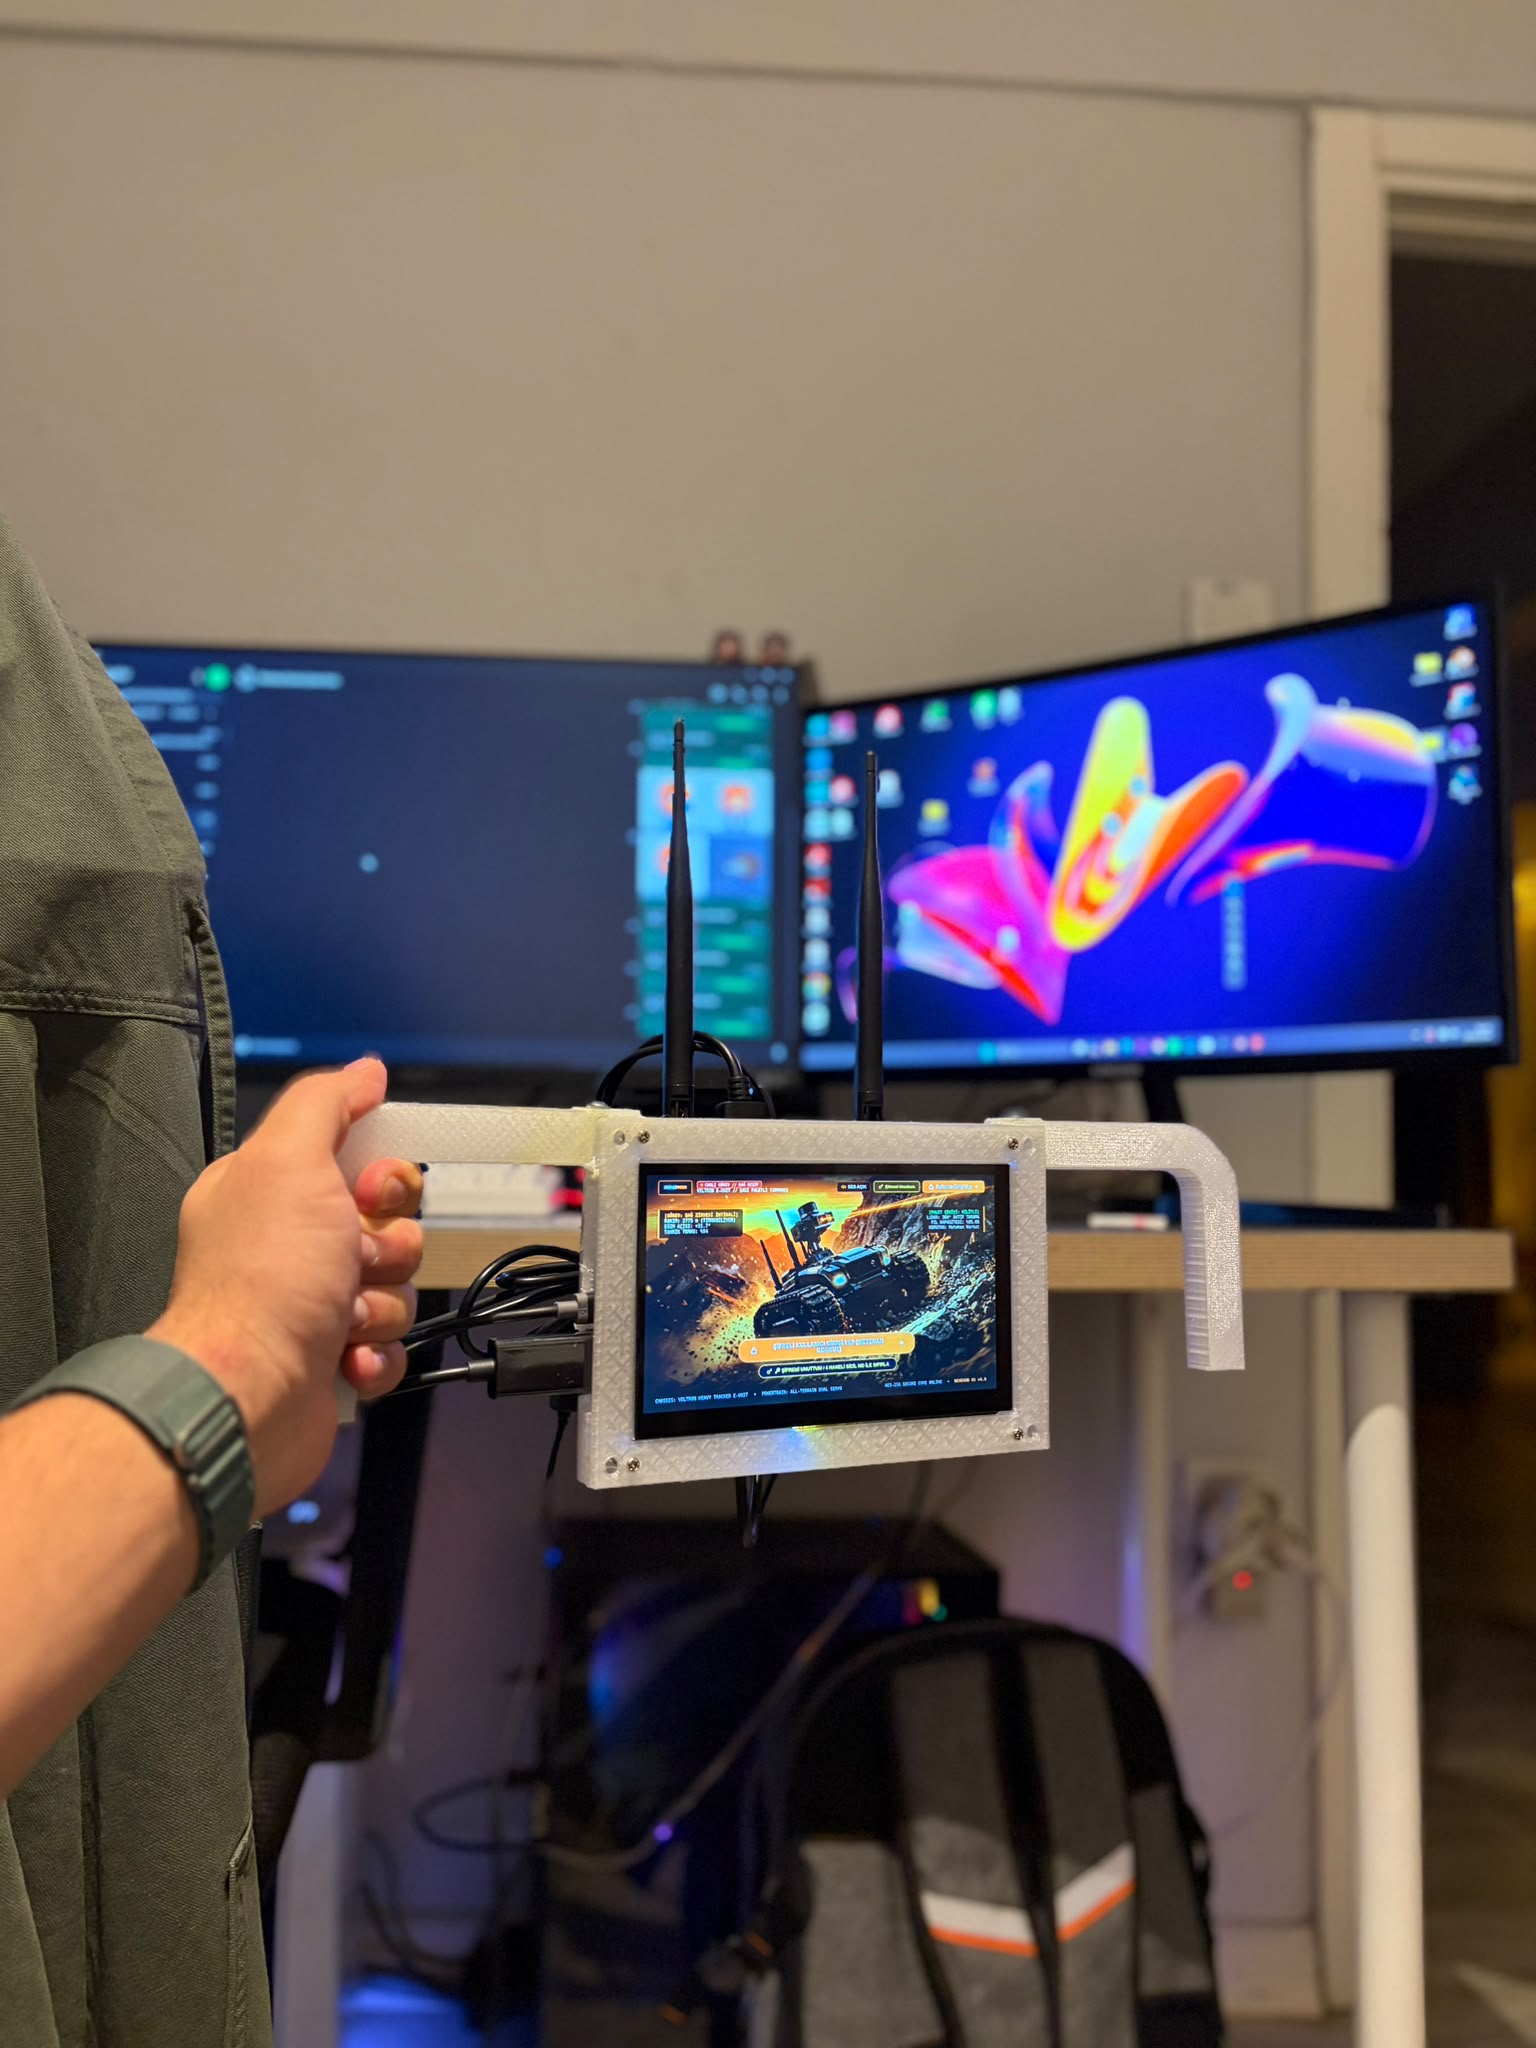
CAD modelleme, katmanlı üretim (FDM/Resin), deneysel mikro-türbin itki testleri, taşınabilir yer kontrol istasyonu ve mühendislik doğrulaması.
REVEROB Mühendislik Portfolyosu
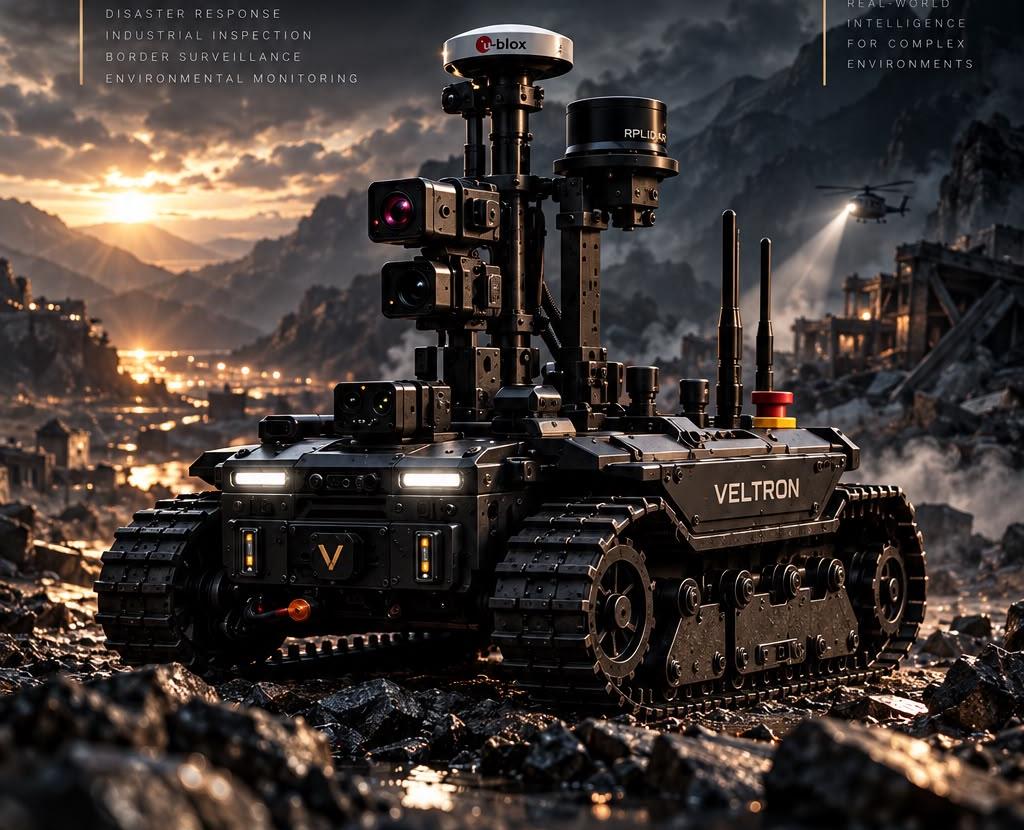
VELTRON UNIT X1
Modüler Paletli Saha Robotik Geliştirme Projesi
Akıllı algılama, çoklu sensör füzyonu (IMX477 CSI, AMG8833 termal, TFmini-S LiDAR, MQ-2 gaz) ve otonom robotik araştırmaları etrafında geliştirilen modüler paletli platform.
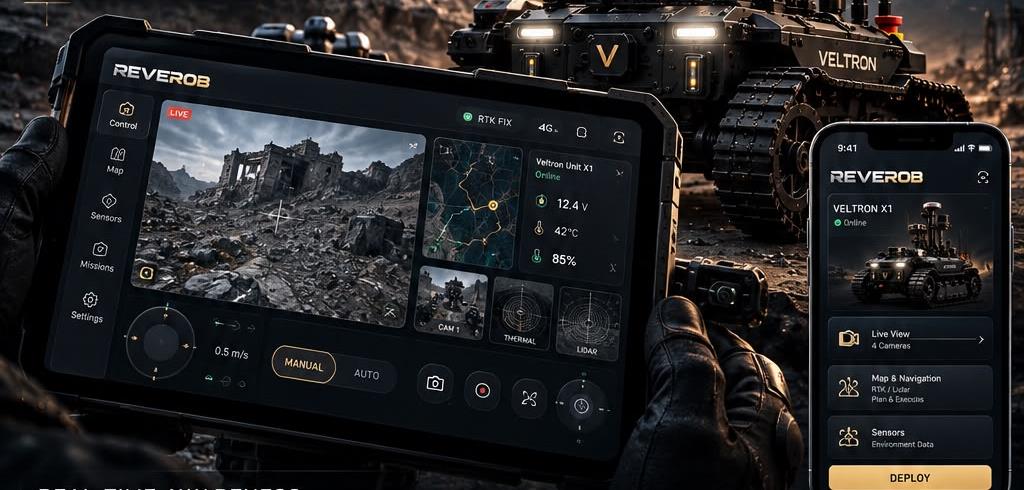
REVEROB OS & UPDATE CENTER
İnceleReact, Electron, Jetson Orin Nano hedef mimarisi, Raspberry Pi düğümleri, YOLOv8 ve Kalman Filtresi entegrasyonu ile tasarlanan merkezi kontrol platformu.
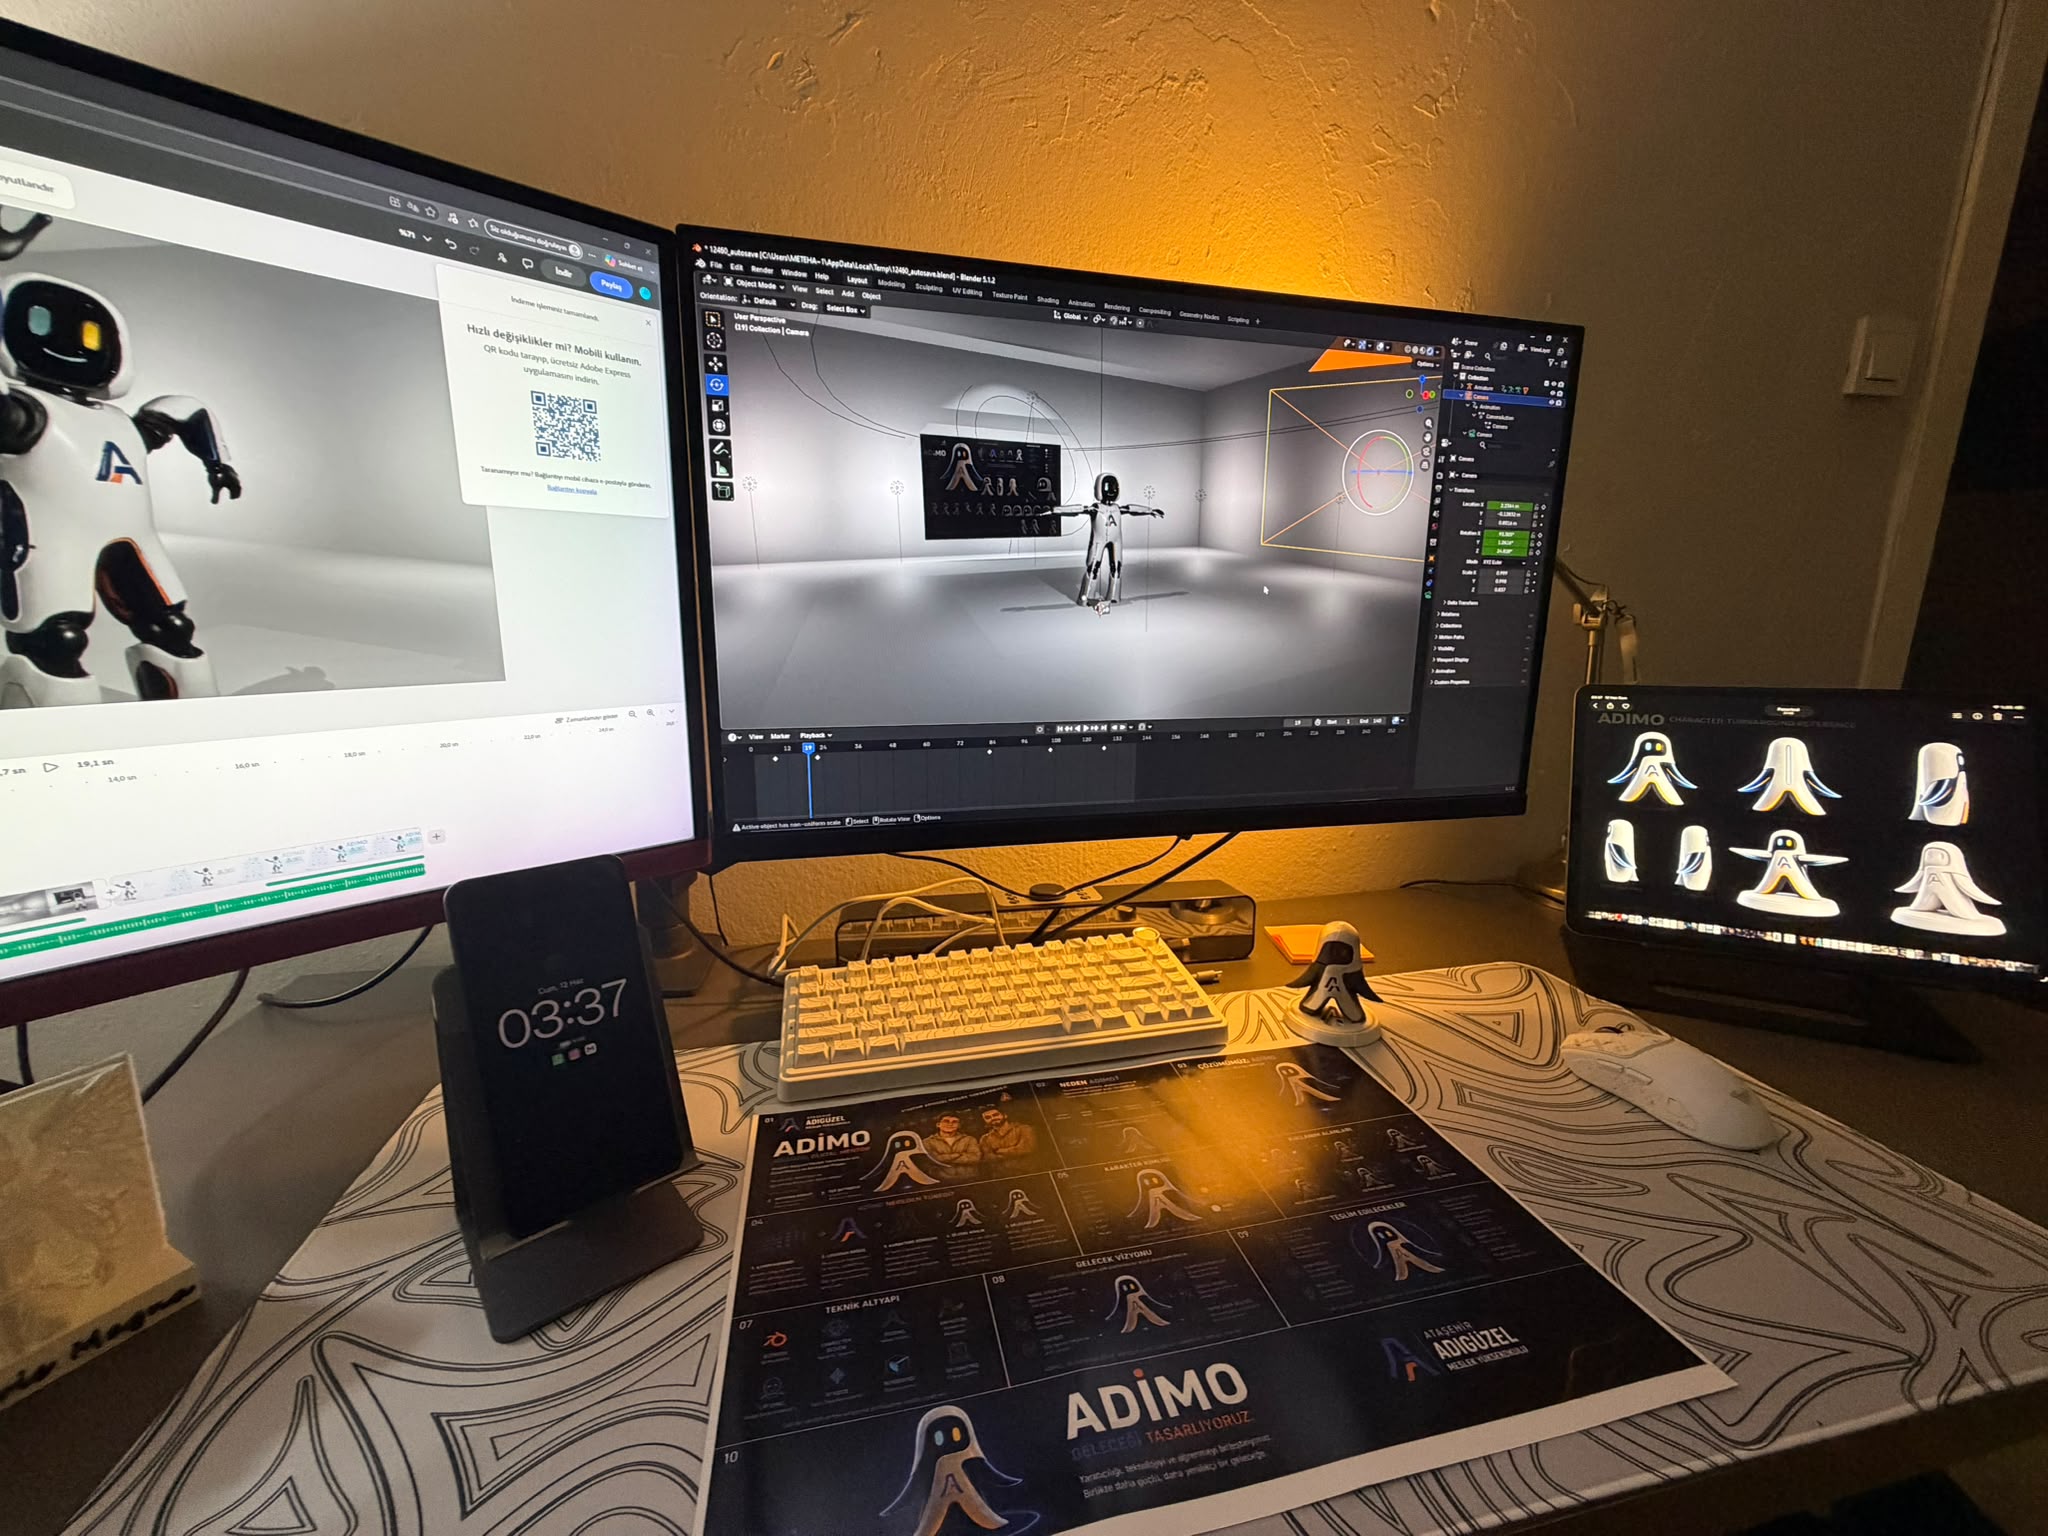
ADİMO PROJESİ
PortfolyoAtaşehir Adıgüzel MYO ile ilişkili 3D karakter tasarımı, teknik çizim (200x200mm), Blender 5.1 modelleme ve animasyon geliştirme projesi.
Robotik Komuta, Yapay Zeka Görüsü ve OTA Altyapısı.
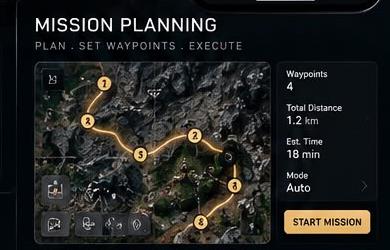
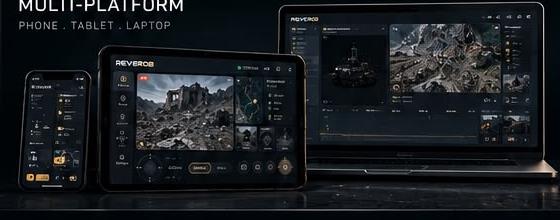
REVEROB OS; robotik cihazları, akıllı görüntü işlemeyi ve yazılım altyapısını koordine etmek üzere tasarlanmış modüler bir robot yönetim ve kontrol platformudur.
Merkezi AI Hesaplama ve Yerel Robot Düğümü Koordinasyonu
NVIDIA Jetson Orin Nano üst düzey yapay zeka işleme ve görev koordinasyonunu yürütürken; Raspberry Pi 5 tabanlı robot düğümleri ve yerel kontrolcüler düşük seviyeli gerçek zamanlı kontrol ve güvenlik fonksiyonlarını korur.
REVEROB OS & OPERATOR UI
React ve Electron tabanlı komuta arayüzü, görev planlama, 2FA güvenlik merkezi ve OTA Update Center.
NVIDIA JETSON ORIN NANO
Üst seviye yapay zeka çıkarımı (YOLOv8), Kalman Filtresi nesne takibi, 3D haritalama ve çoklu görev koordinasyonu hedefi.
RASPBERRY PI 5 NODES
VELTRON ana robotik işlem birimi: sensör veri füzyonu, yerel karar döngüleri, güvenlik kilitleri ve düşük gecikmeli kontrol.
SENSORS & ACTUATION
IMX477 CSI kamera, AMG8833 termal, TFmini-S LiDAR, MQ-2 gaz sensörü, IMU, enkoderler, motor sürücüler ve GPIO.
Eskizden Gerçek Prototipe: 7 Aşamalı Mühendislik Süreci
Konsept Tasarım
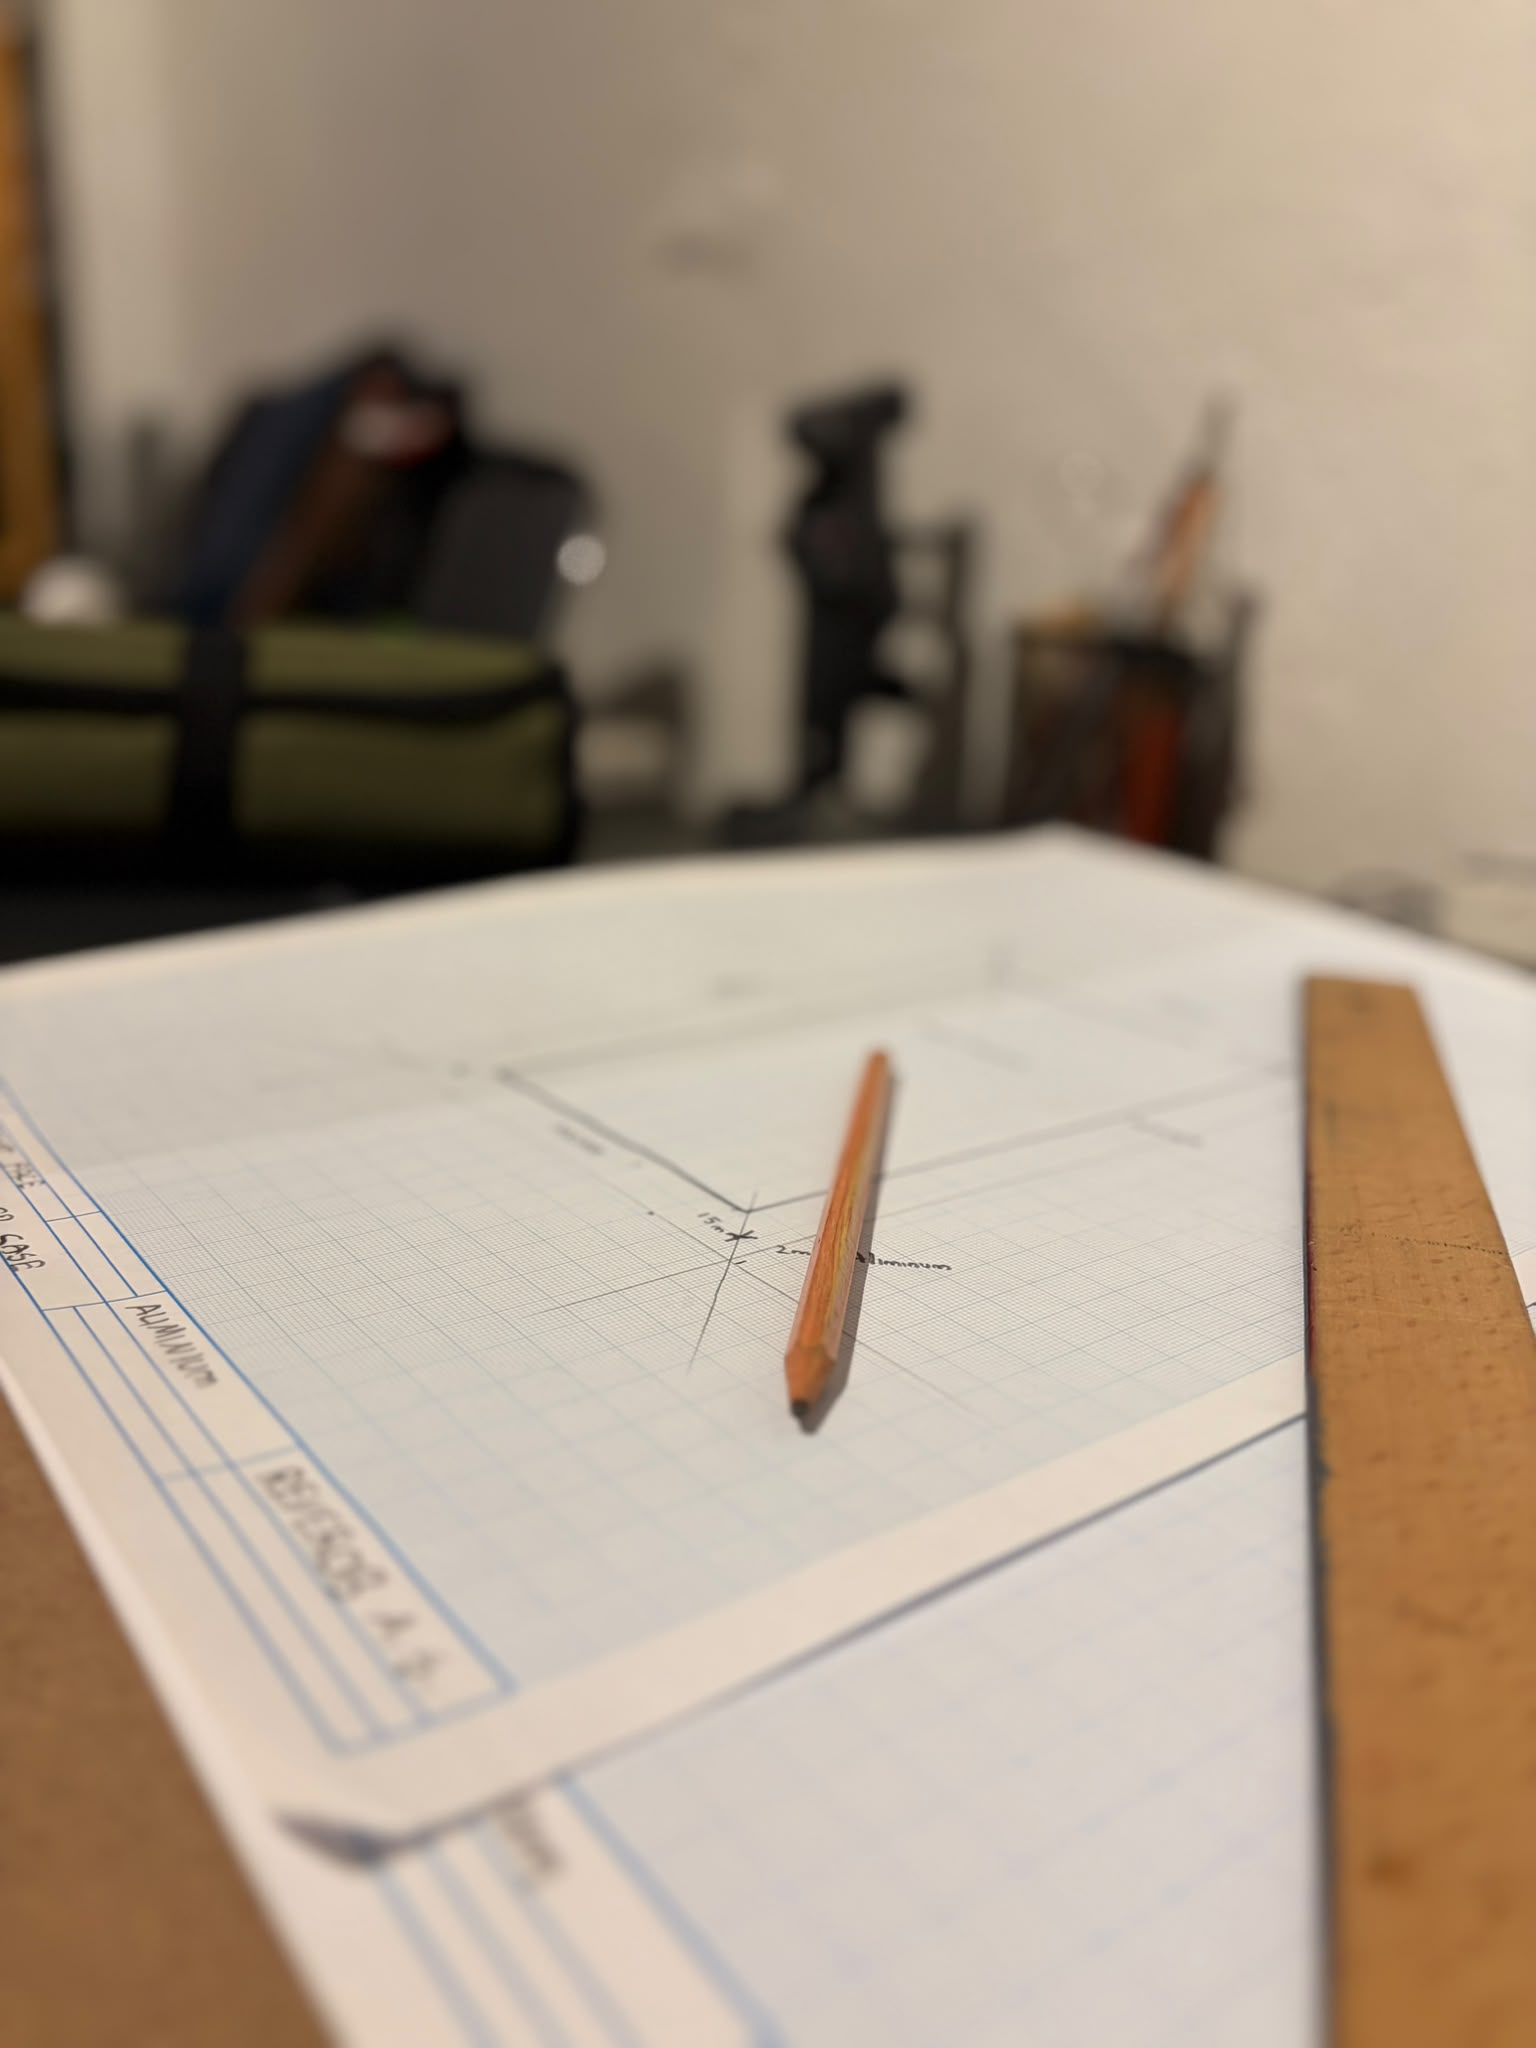
Mekanik eskizler & alüminyum şasi planlama
Sistem Mimarisi
Algı, karar ve aktüasyon katmanlarının kurgusu
Donanım Geliştirme
3D CAD modelleme, sensör yuvaları ve PCB seçimi
Yazılım Entegrasyonu
REVEROB OS, YOLOv8 ve Kalman Filtresi kodlaması
Prototip Montajı
Üretim, kablolama ve mekanik alt sistem birleştirme
Test ve Doğrulama
Laboratuvar tezgah testleri ve sensör kalibrasyonu
İteratif Geliştirme
Sürekli mimari iyileştirme ve saha optimizasyonu
REVEROB // CORPORATE MANIFESTO
“Engineering the Autonomous Future. We Engineer Intelligent Machines for the Real World.”
REVEROB; fiziksel robotik platformları, gömülü sistemleri, yapay zeka algısını ve modüler kontrol yazılımlarını tek bir mühendislik disiplini altında birleştirir.
Proje, Ar-Ge veya Teknoloji İş Birliği İçin İletişime Geçin.
Robotik platform geliştirme, gömülü sistem entegrasyonu, REVEROB OS mimarisi ve akademik/endüstriyel Ar-Ge projeleri için kurumsal iletişim kanalımızı kullanabilirsiniz.