KONSEPT ESKİZDEN SAHA DOĞRULAMASINA.
REVEROB Araştırma ve Geliştirme (Ar-Ge) disiplini; el çizimi teknik planlardan 3B parametrik CAD modellemeye, eklemeli üretimden gömülü yazılım entegrasyonuna ve canlı ateşleme/saha testlerine uzanan 7 aşamalı kapalı çevrim bir mühendislik sürecine dayanır.
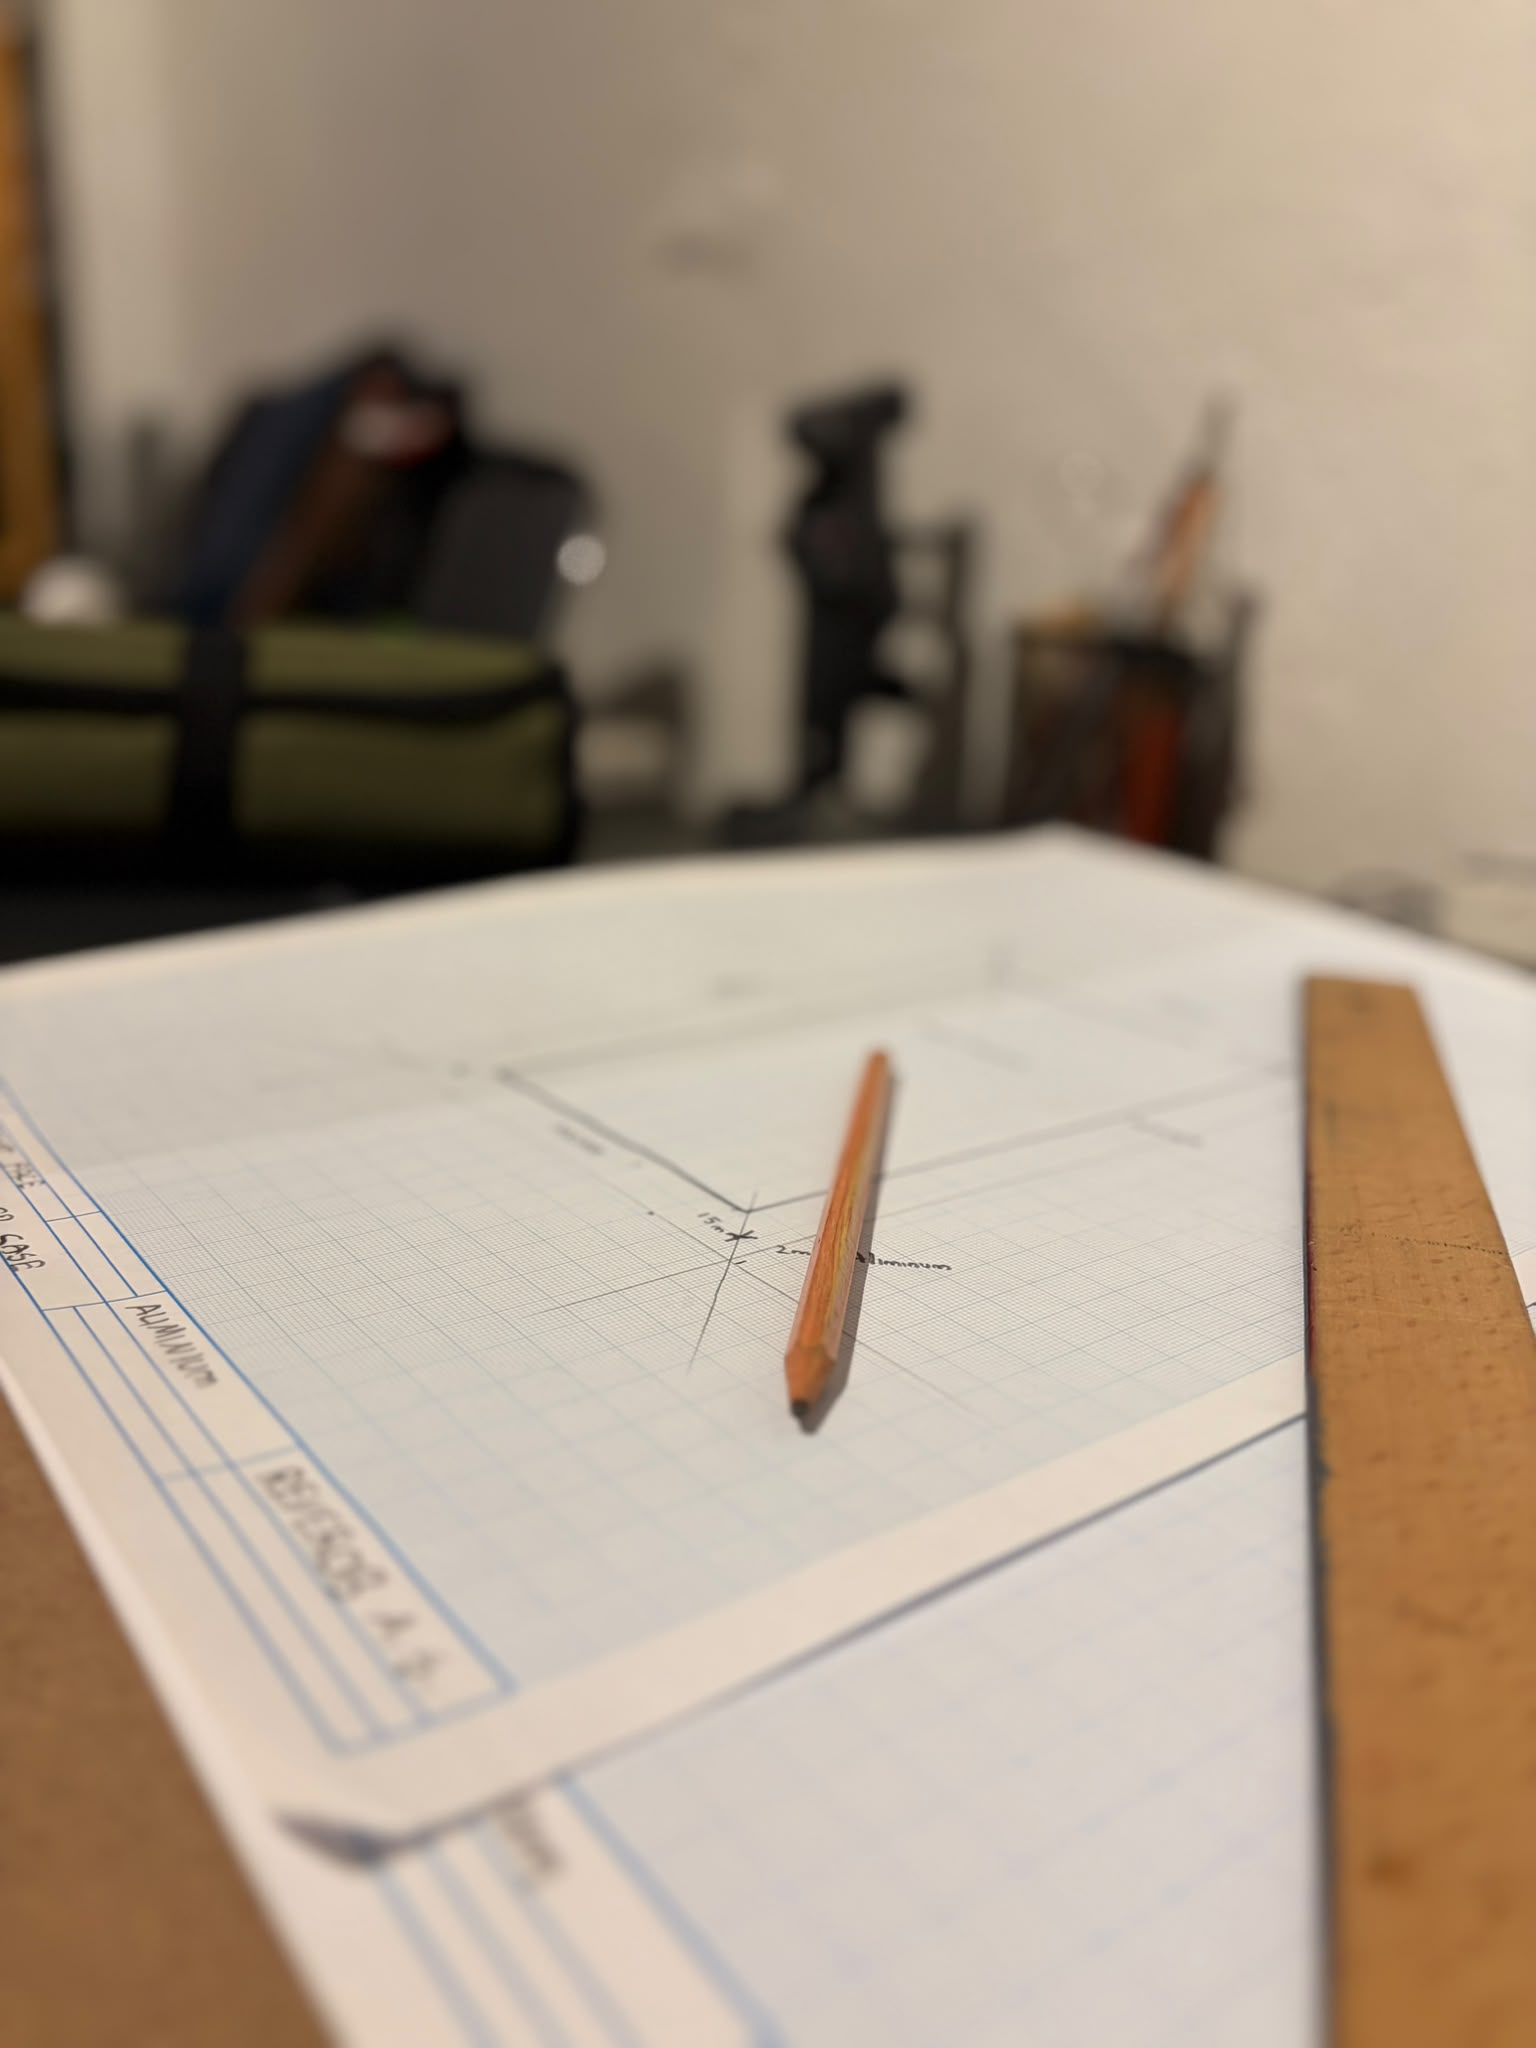
Konsept Tasarım ve Teknik Eskiz
Milimetrik Kağıt Çizimleri, Geometrik Kısıtlar ve Operasyonel Gereksinim Analizi
Her REVEROB projesi, dijital ortamdan önce mühendislik kağıdı üzerinde başlar. Mekanik oranlar, ağırlık merkezi tahminleri, sensör görüş açıları (FoV) ve hareket kinematiği el çizimi teknik planlarla tanımlanır.
AŞAMA ÇIKTILARI VE DOĞRULAMA KRİTERLERİ
- Ölçekli ortografik el çizimi teknik planlar (Üst, Ön, Yan kesitler)
- Görev profili ve çevresel çalışma sınırlarının belirlenmesi
- İlk boyutsal tolerans ve şasi hacim tahsisi
Sistem Mimarisi ve Alt Sistem Planlama
Sensör Topolojisi, Güç Dağıtımı, Veri Yolları ve Tedarik/BOM Matrisi
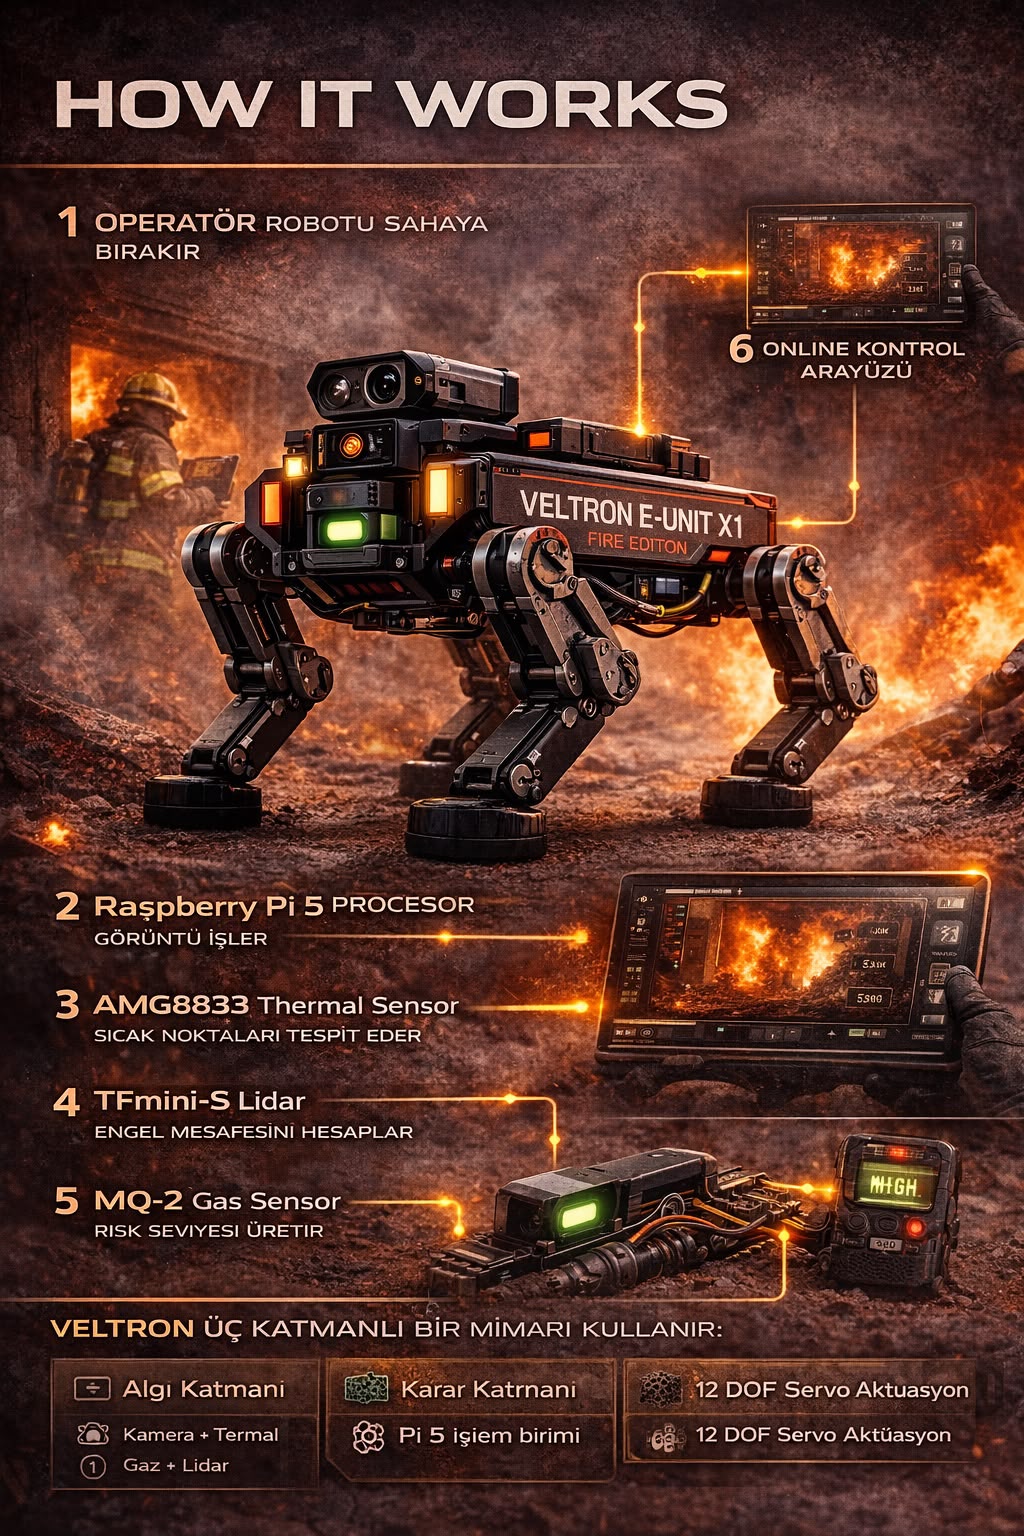
Konsept onaylandıktan sonra robotik platformun tüm alt sistemleri (hesaplama düğümü, kamera, termal dizi, LiDAR, gaz sensörü, motor sürücüler ve haberleşme hatları) mimari blok şemalar ve tedarik takip tabloları (BOM) ile yapılandırılır.
AŞAMA ÇIKTILARI VE DOĞRULAMA KRİTERLERİ
- VELTRON-E / UNIT X1 alt sistem çalışma şemaları ("How It Works" topolojisi)
- Donanım bileşen tedarik, maliyet ve entegrasyon takip çizelgesi
- I2C, UART, SPI, MIPI CSI-2 ve PWM pin/veri yolu tahsisi

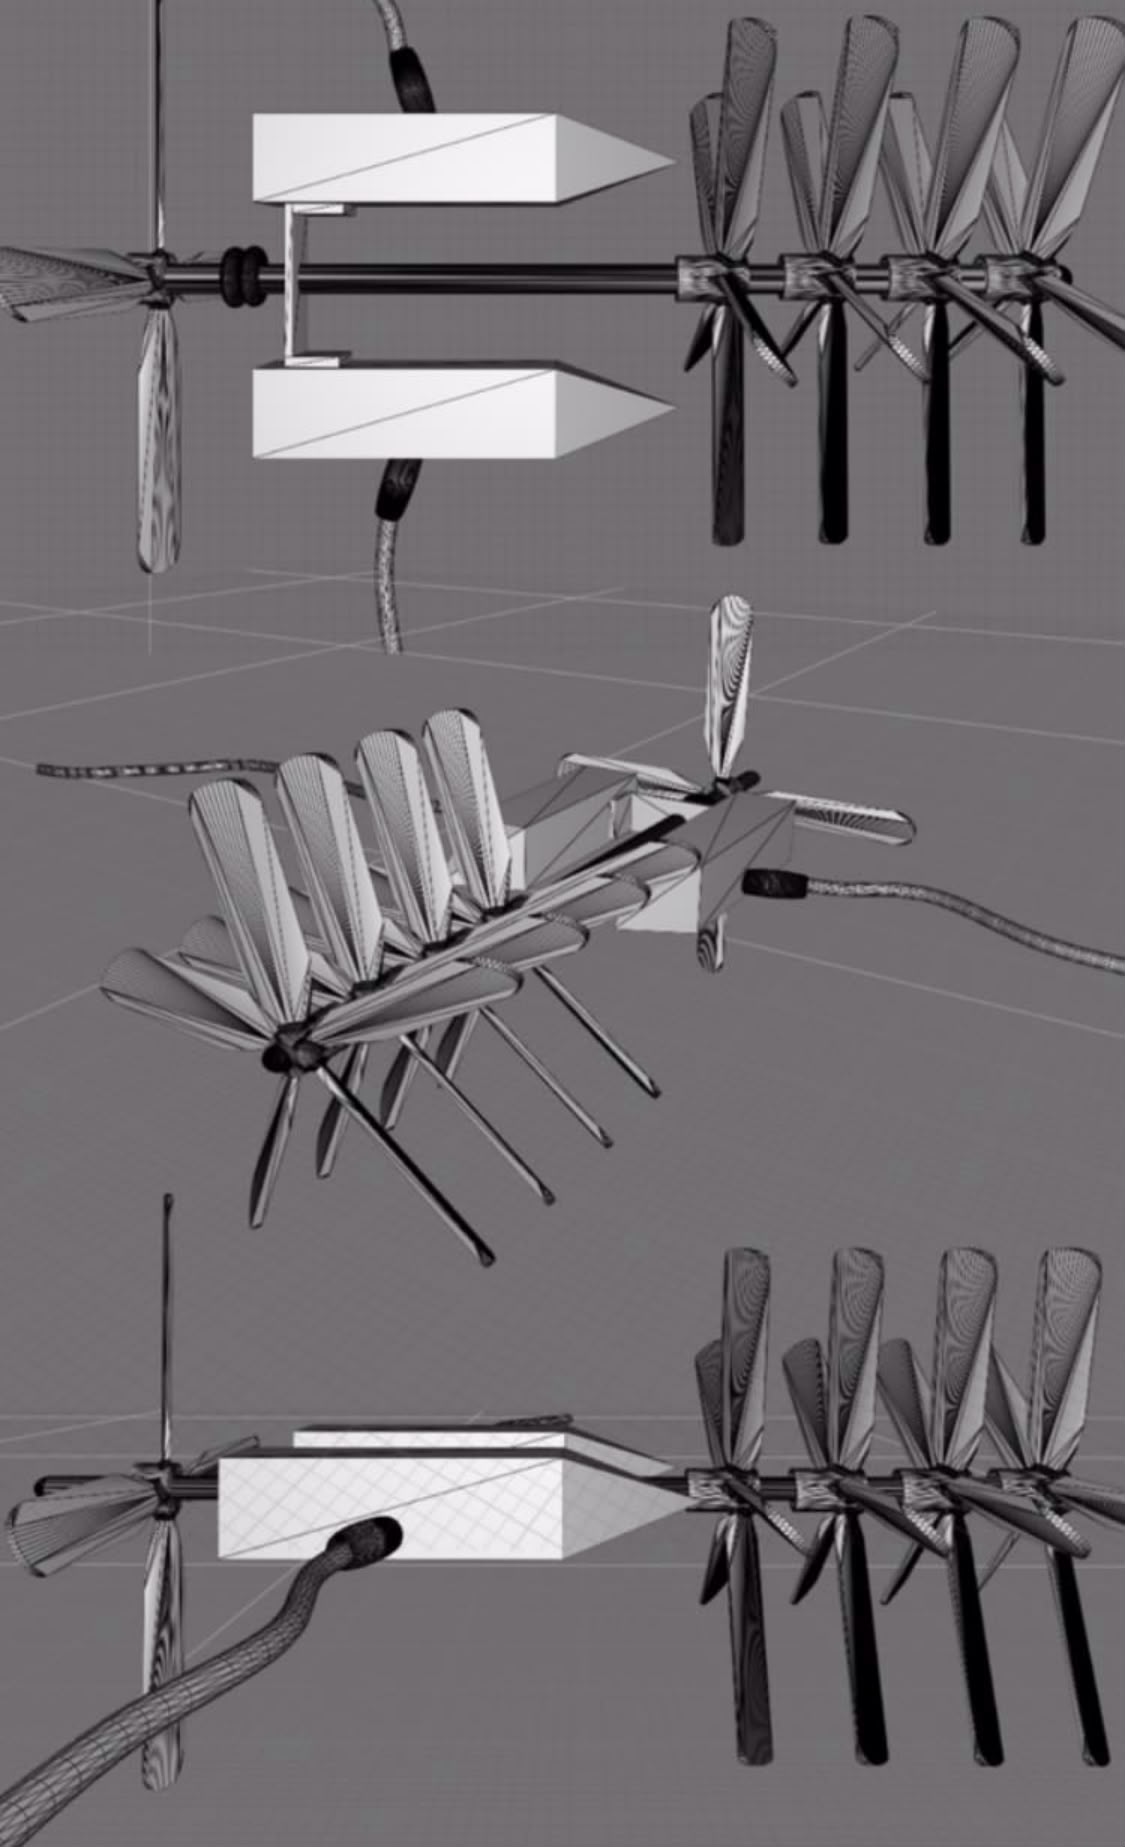
Donanım Geliştirme ve 3B CAD Modelleme
Parametrik Katı Modelleme, Ergonomik Kontrolcü Kabuğu ve Türbin Rotor Geometrisi
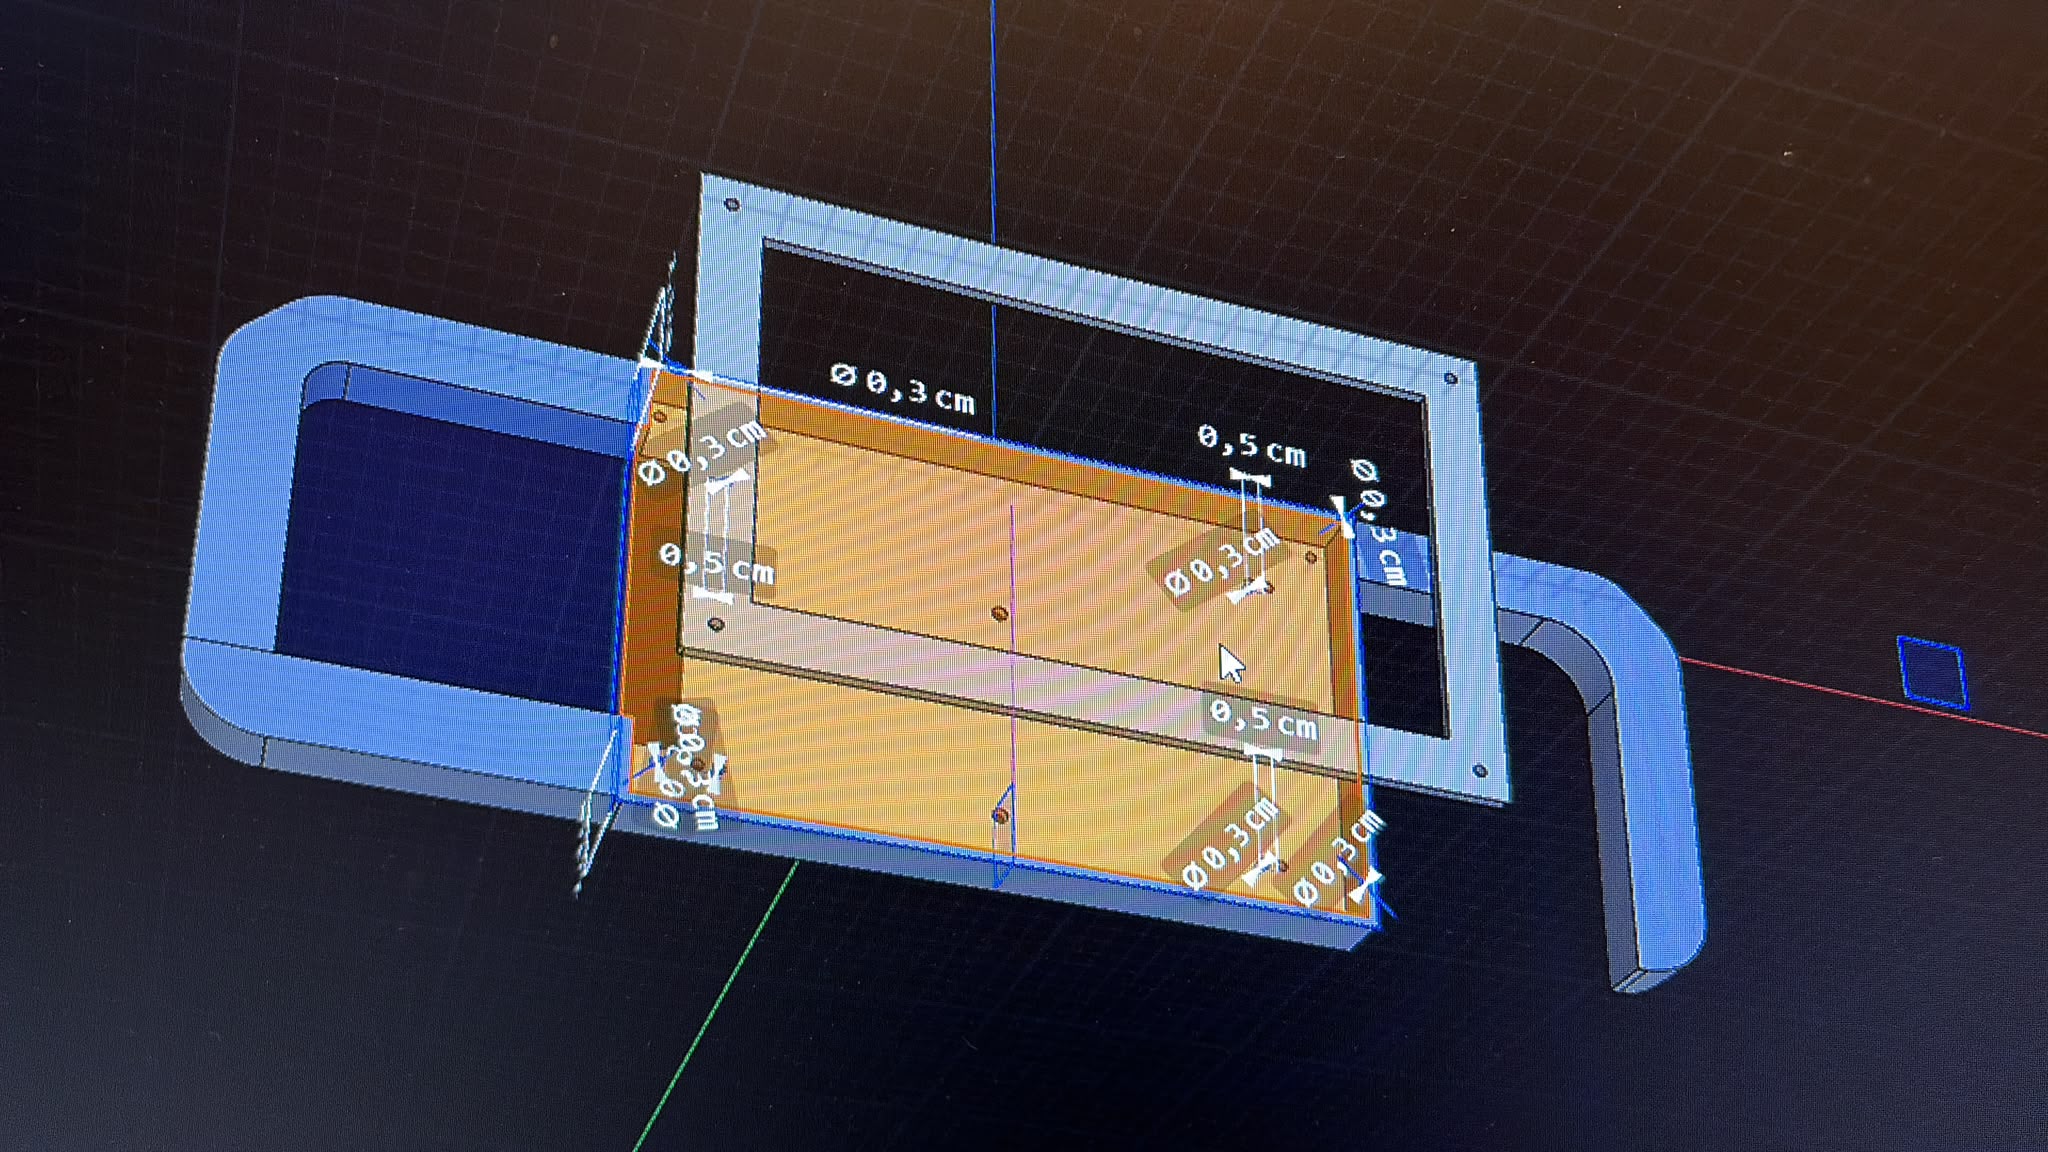
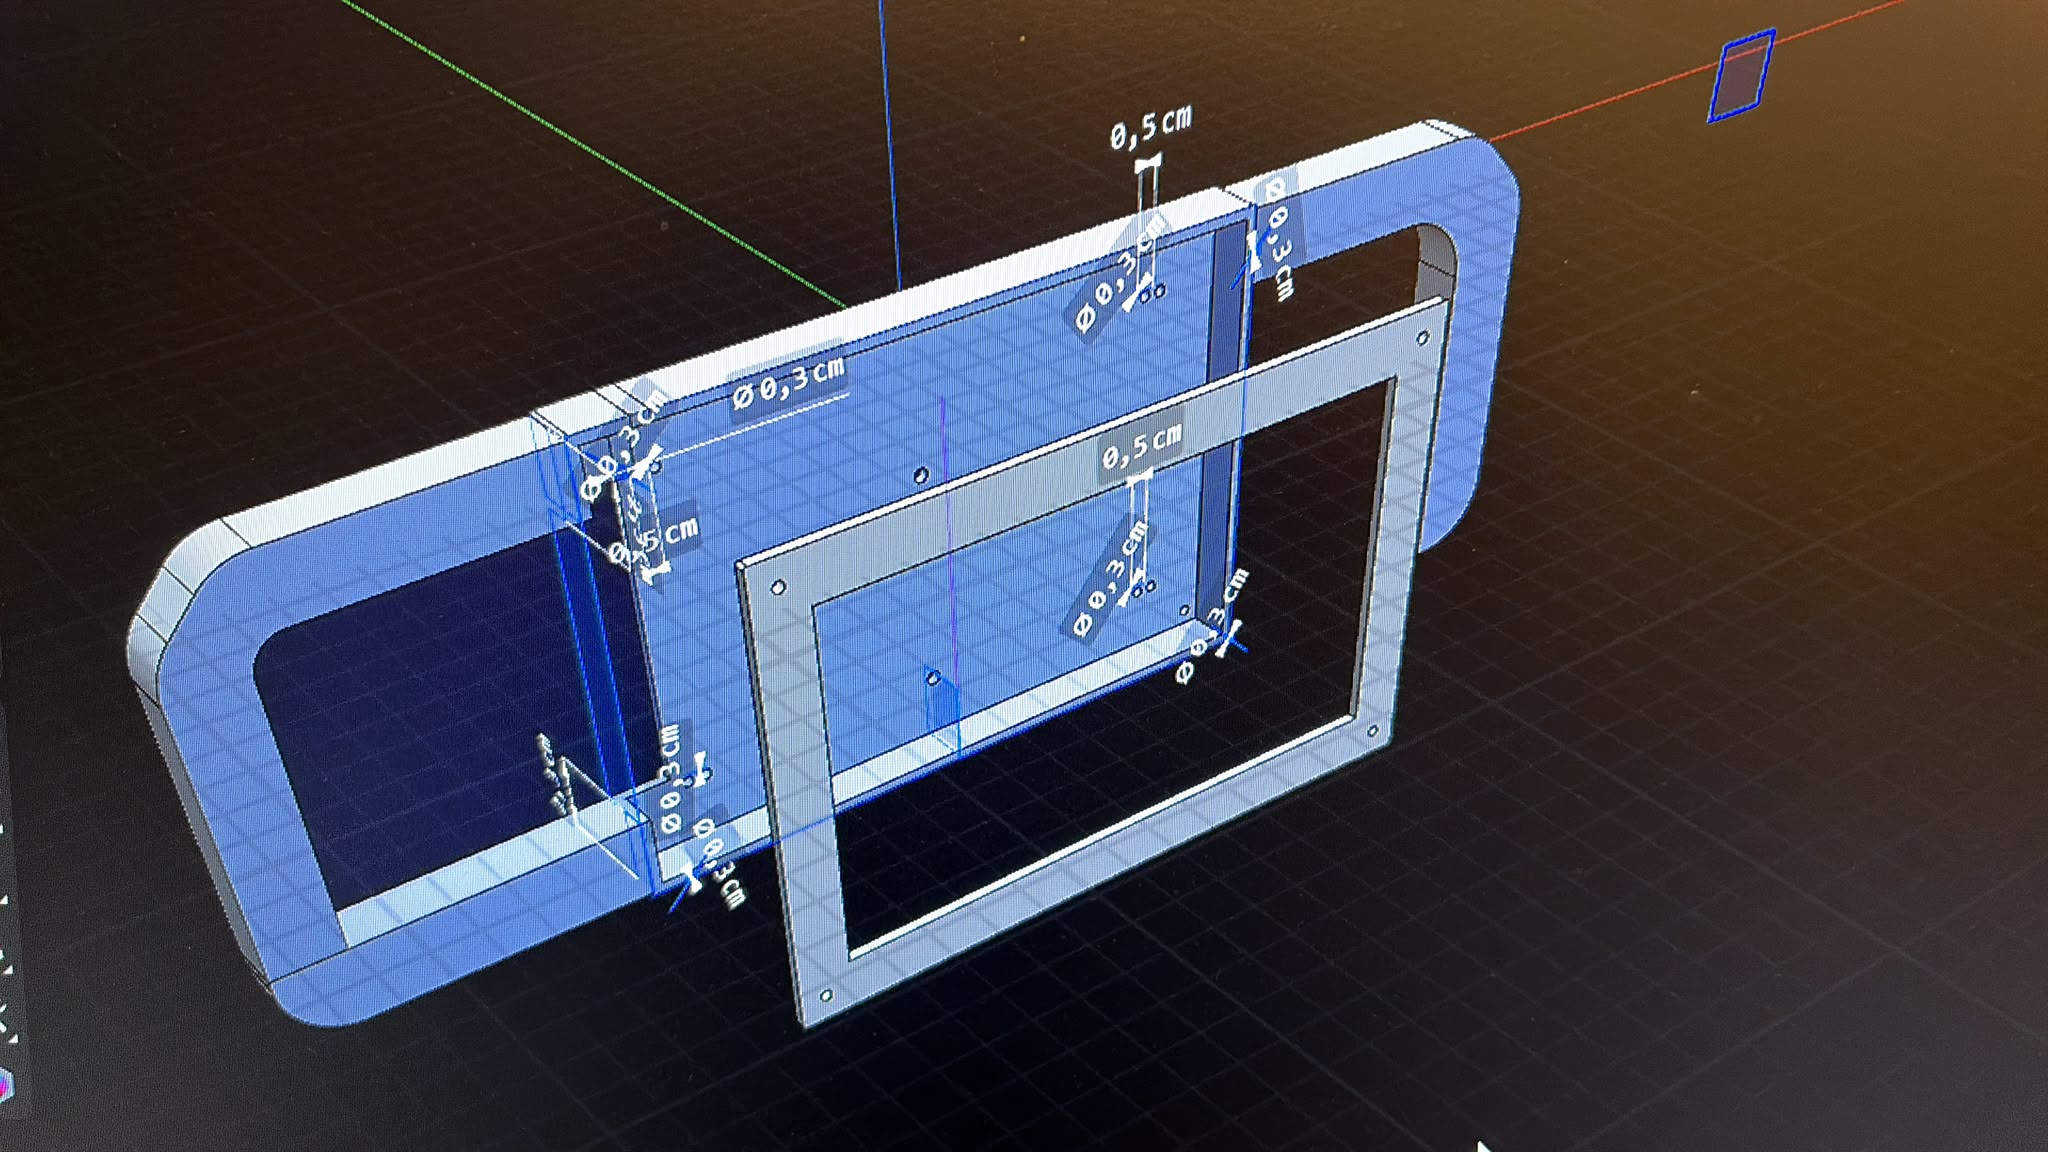
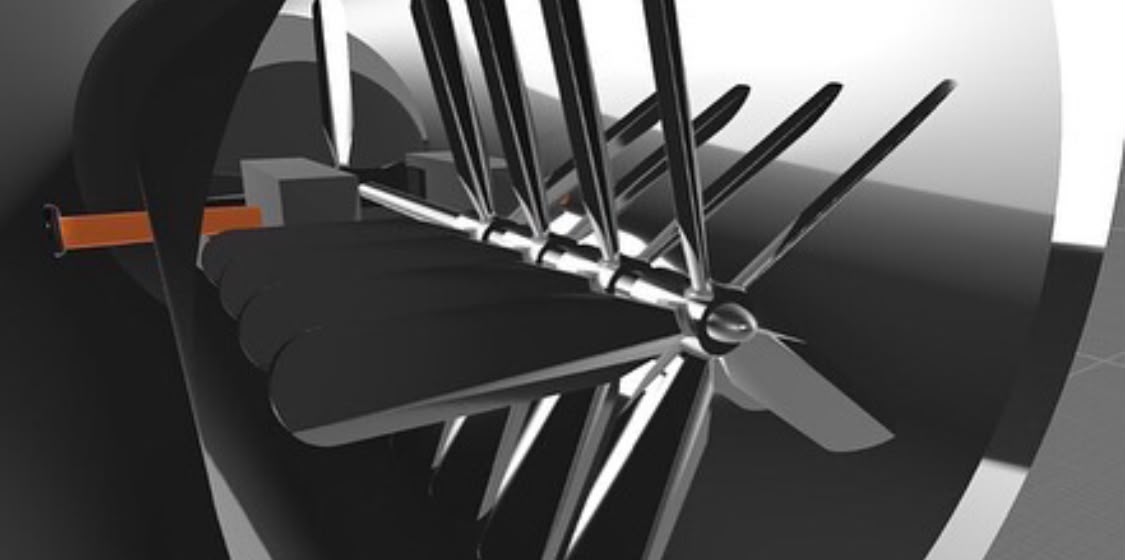
Sistem mimarisinde belirlenen elektronik kartlar ve aktüatörler için milimetrik montaj yuvalarına sahip 3B CAD modelleri oluşturulur. Özel el tipi kontrolcü gövdesinden yüksek devirli eksenel türbin rotor kanatçıklarına kadar her parça dijital olarak doğrulanır.
AŞAMA ÇIKTILARI VE DOĞRULAMA KRİTERLERİ
- Özel el tipi saha kontrolcüsü (Handheld Controller) üst/alt kabuk CAD tasarımı
- Eksenel mikro-türbin rotor ve kompresör kanatçık tel kafes (wireframe) analizi
- Üretime uygunluk (DFM) ve 3B baskı destek açısı optimizasyonu
Yazılım Entegrasyonu ve Komuta Arayüzleri
REVEROB OS, Gömülü Firmware, YOLOv8 Görü Hattı ve Mobil Saha Uygulaması
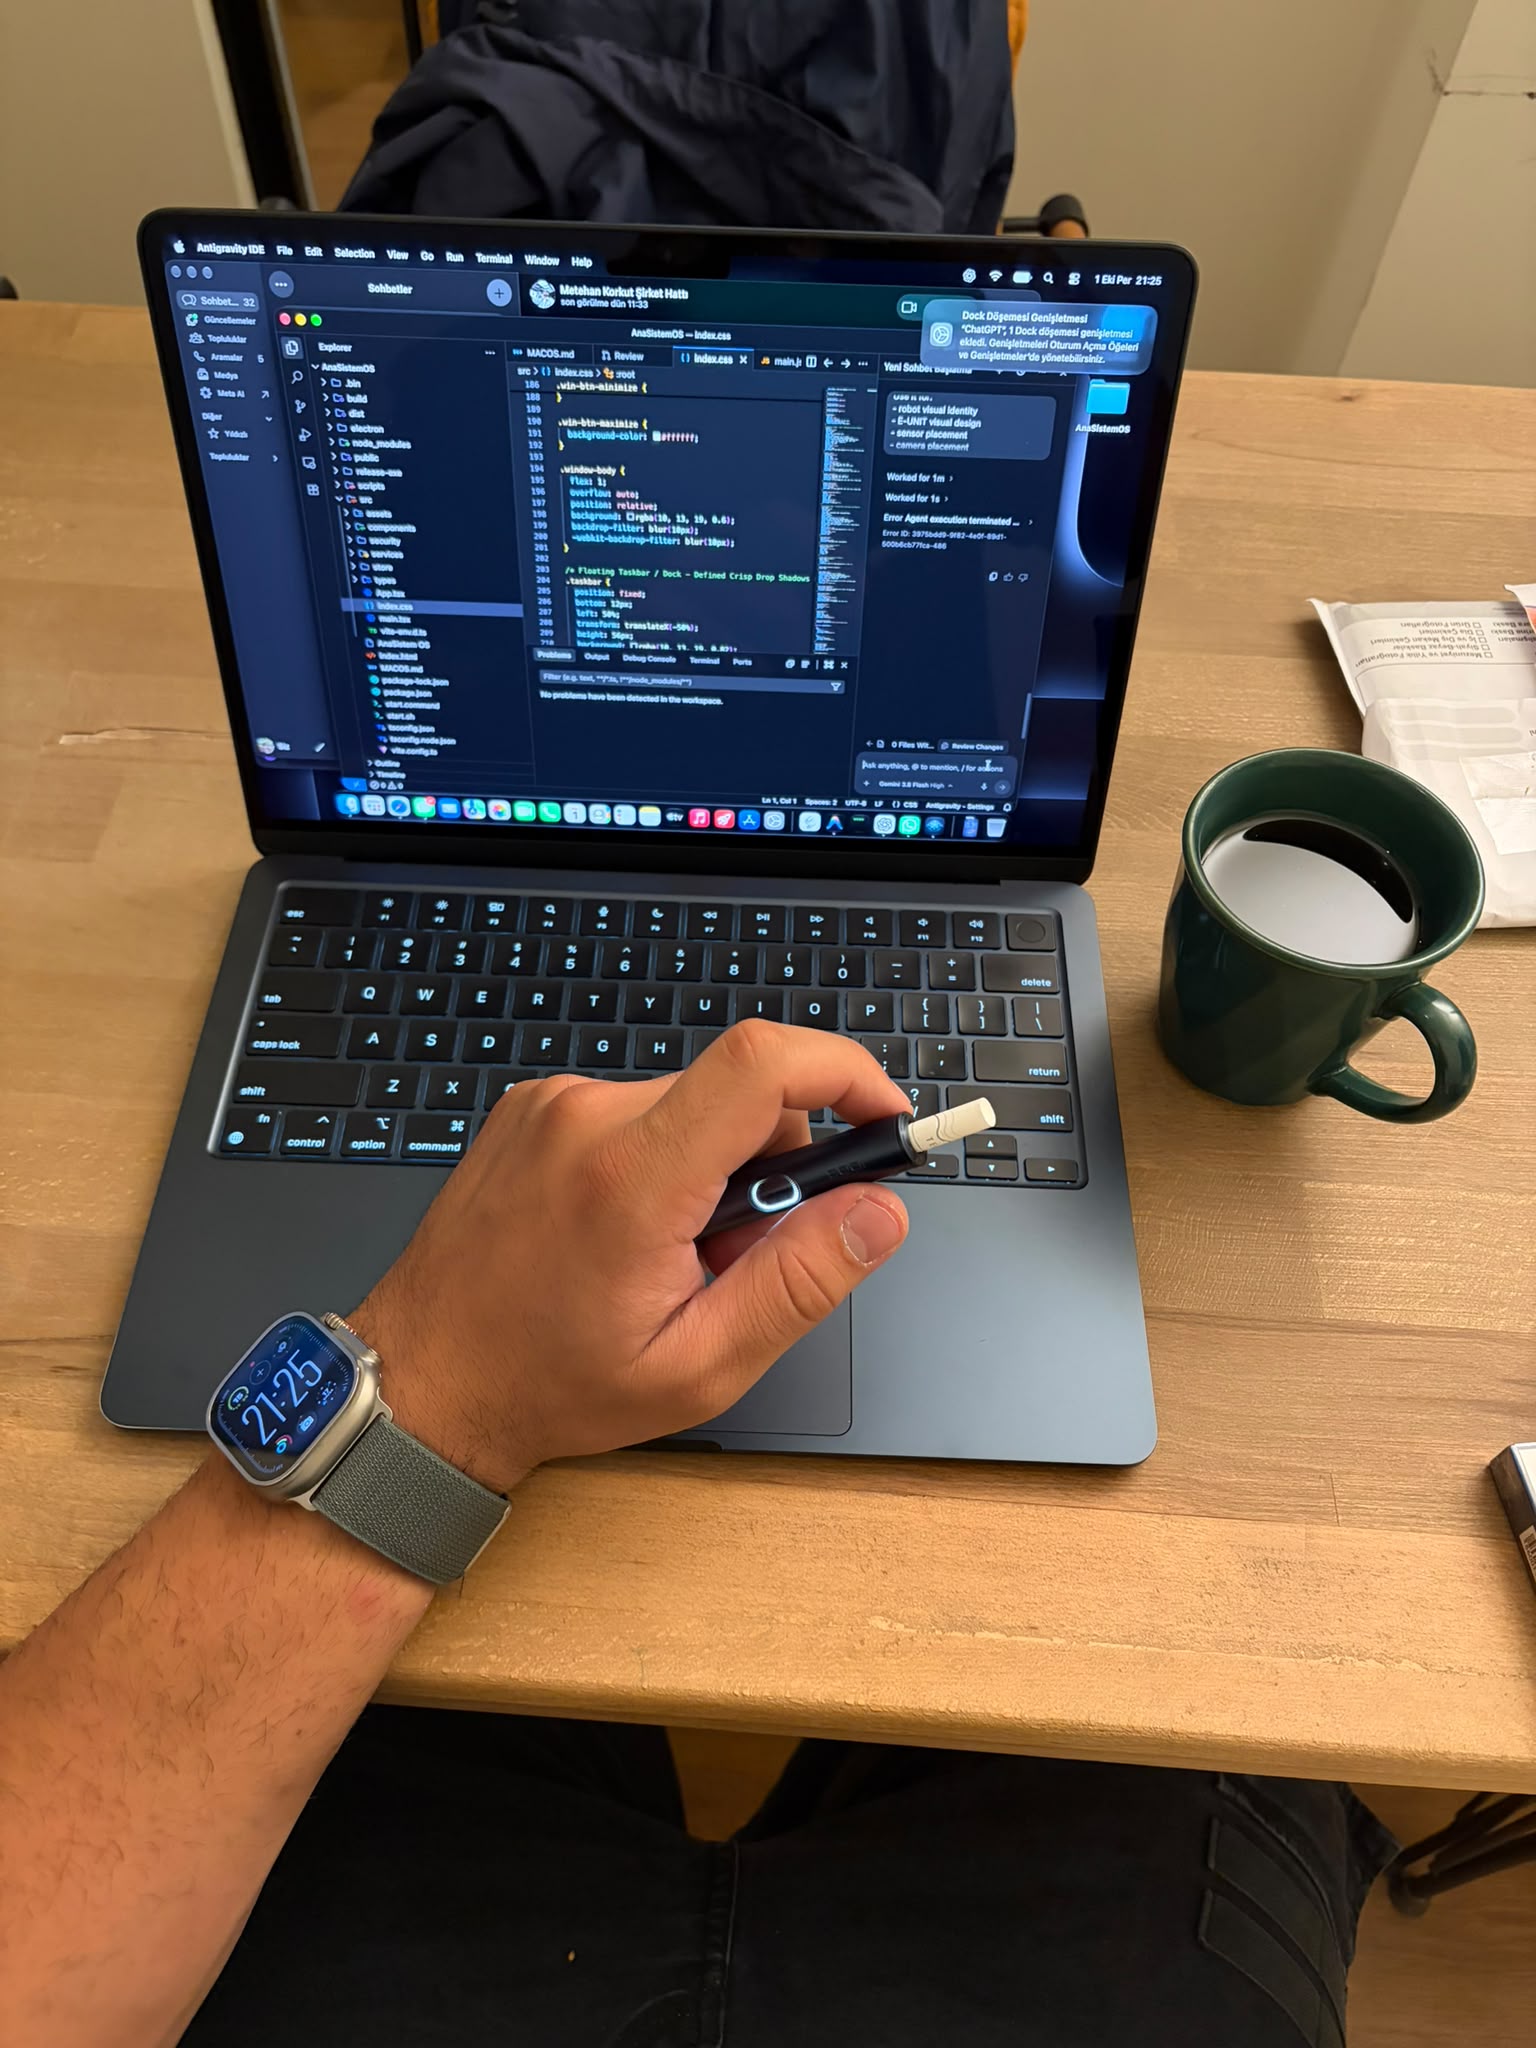
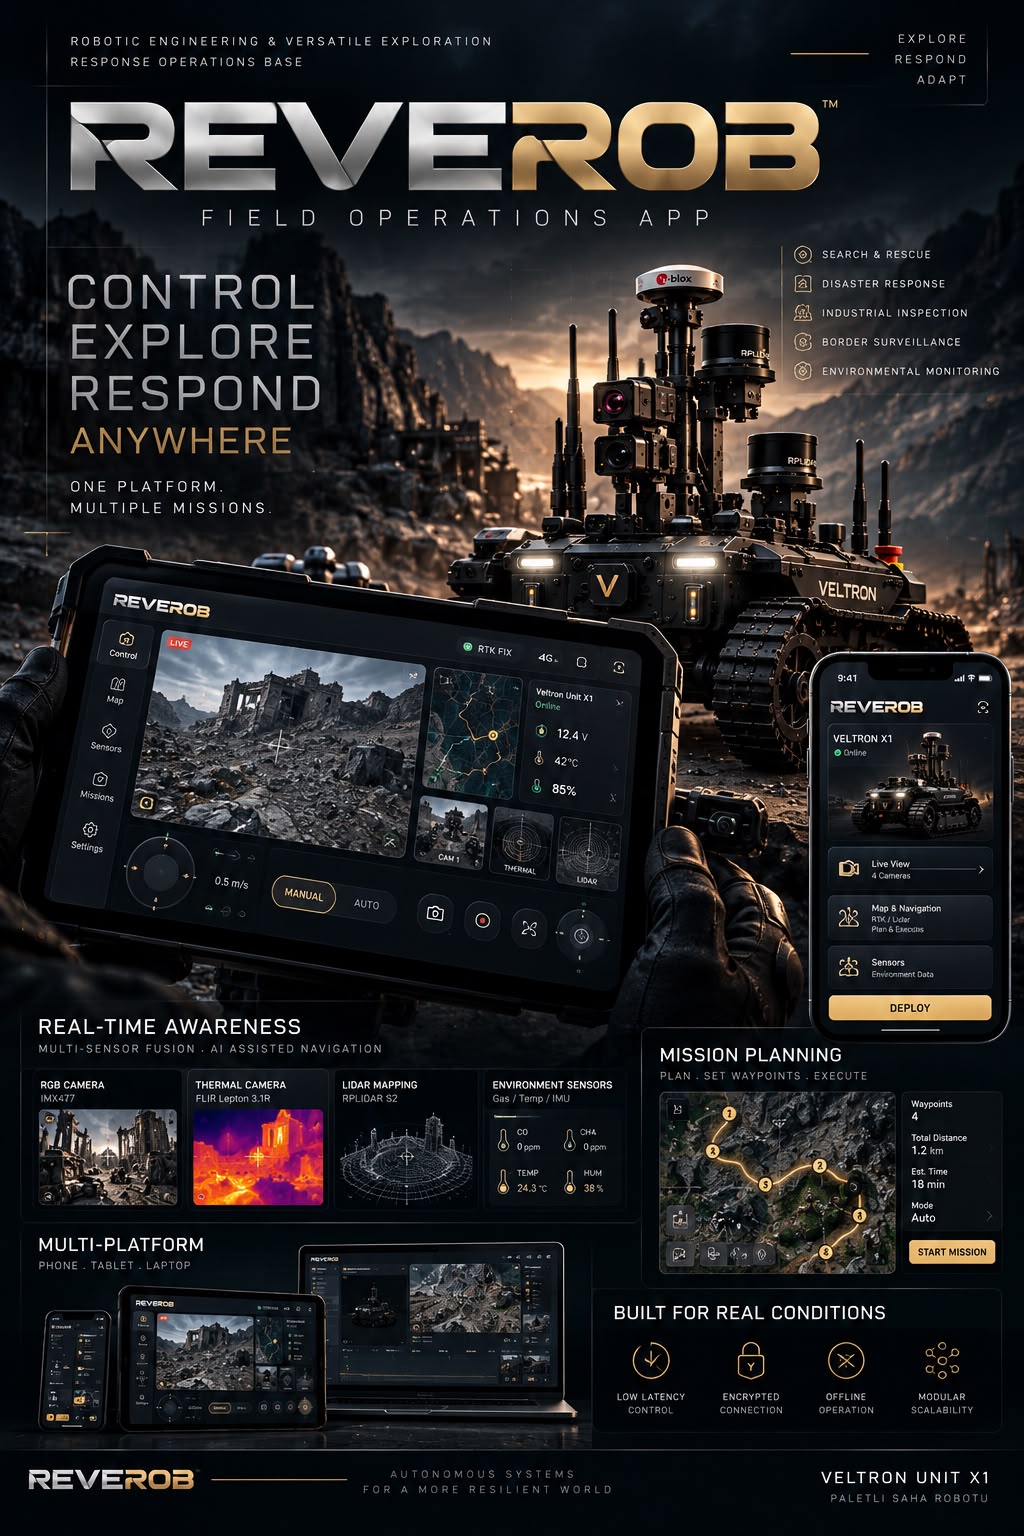
Donanım katmanı, REVEROB OS yazılım ekosistemi ile bütünleştirilir. IDE ortamında geliştirilen gömülü sürücüler, gerçek zamanlı kamera/telemetri akışları ve saha operasyonları mobil/masaüstü arayüzleri birbirine bağlanır.
AŞAMA ÇIKTILARI VE DOĞRULAMA KRİTERLERİ
- REVEROB OS masaüstü (React + Electron) ve mobil saha komuta arayüzleri
- YOLOv8 + Kalman Filtresi görüntü işleme ve telemetri katmanı entegrasyonu
- 2FA operatör güvenliği ve OTA Update Center güncelleme altyapısı
Prototip Montajı ve Elektromekanik Bütünleştirme
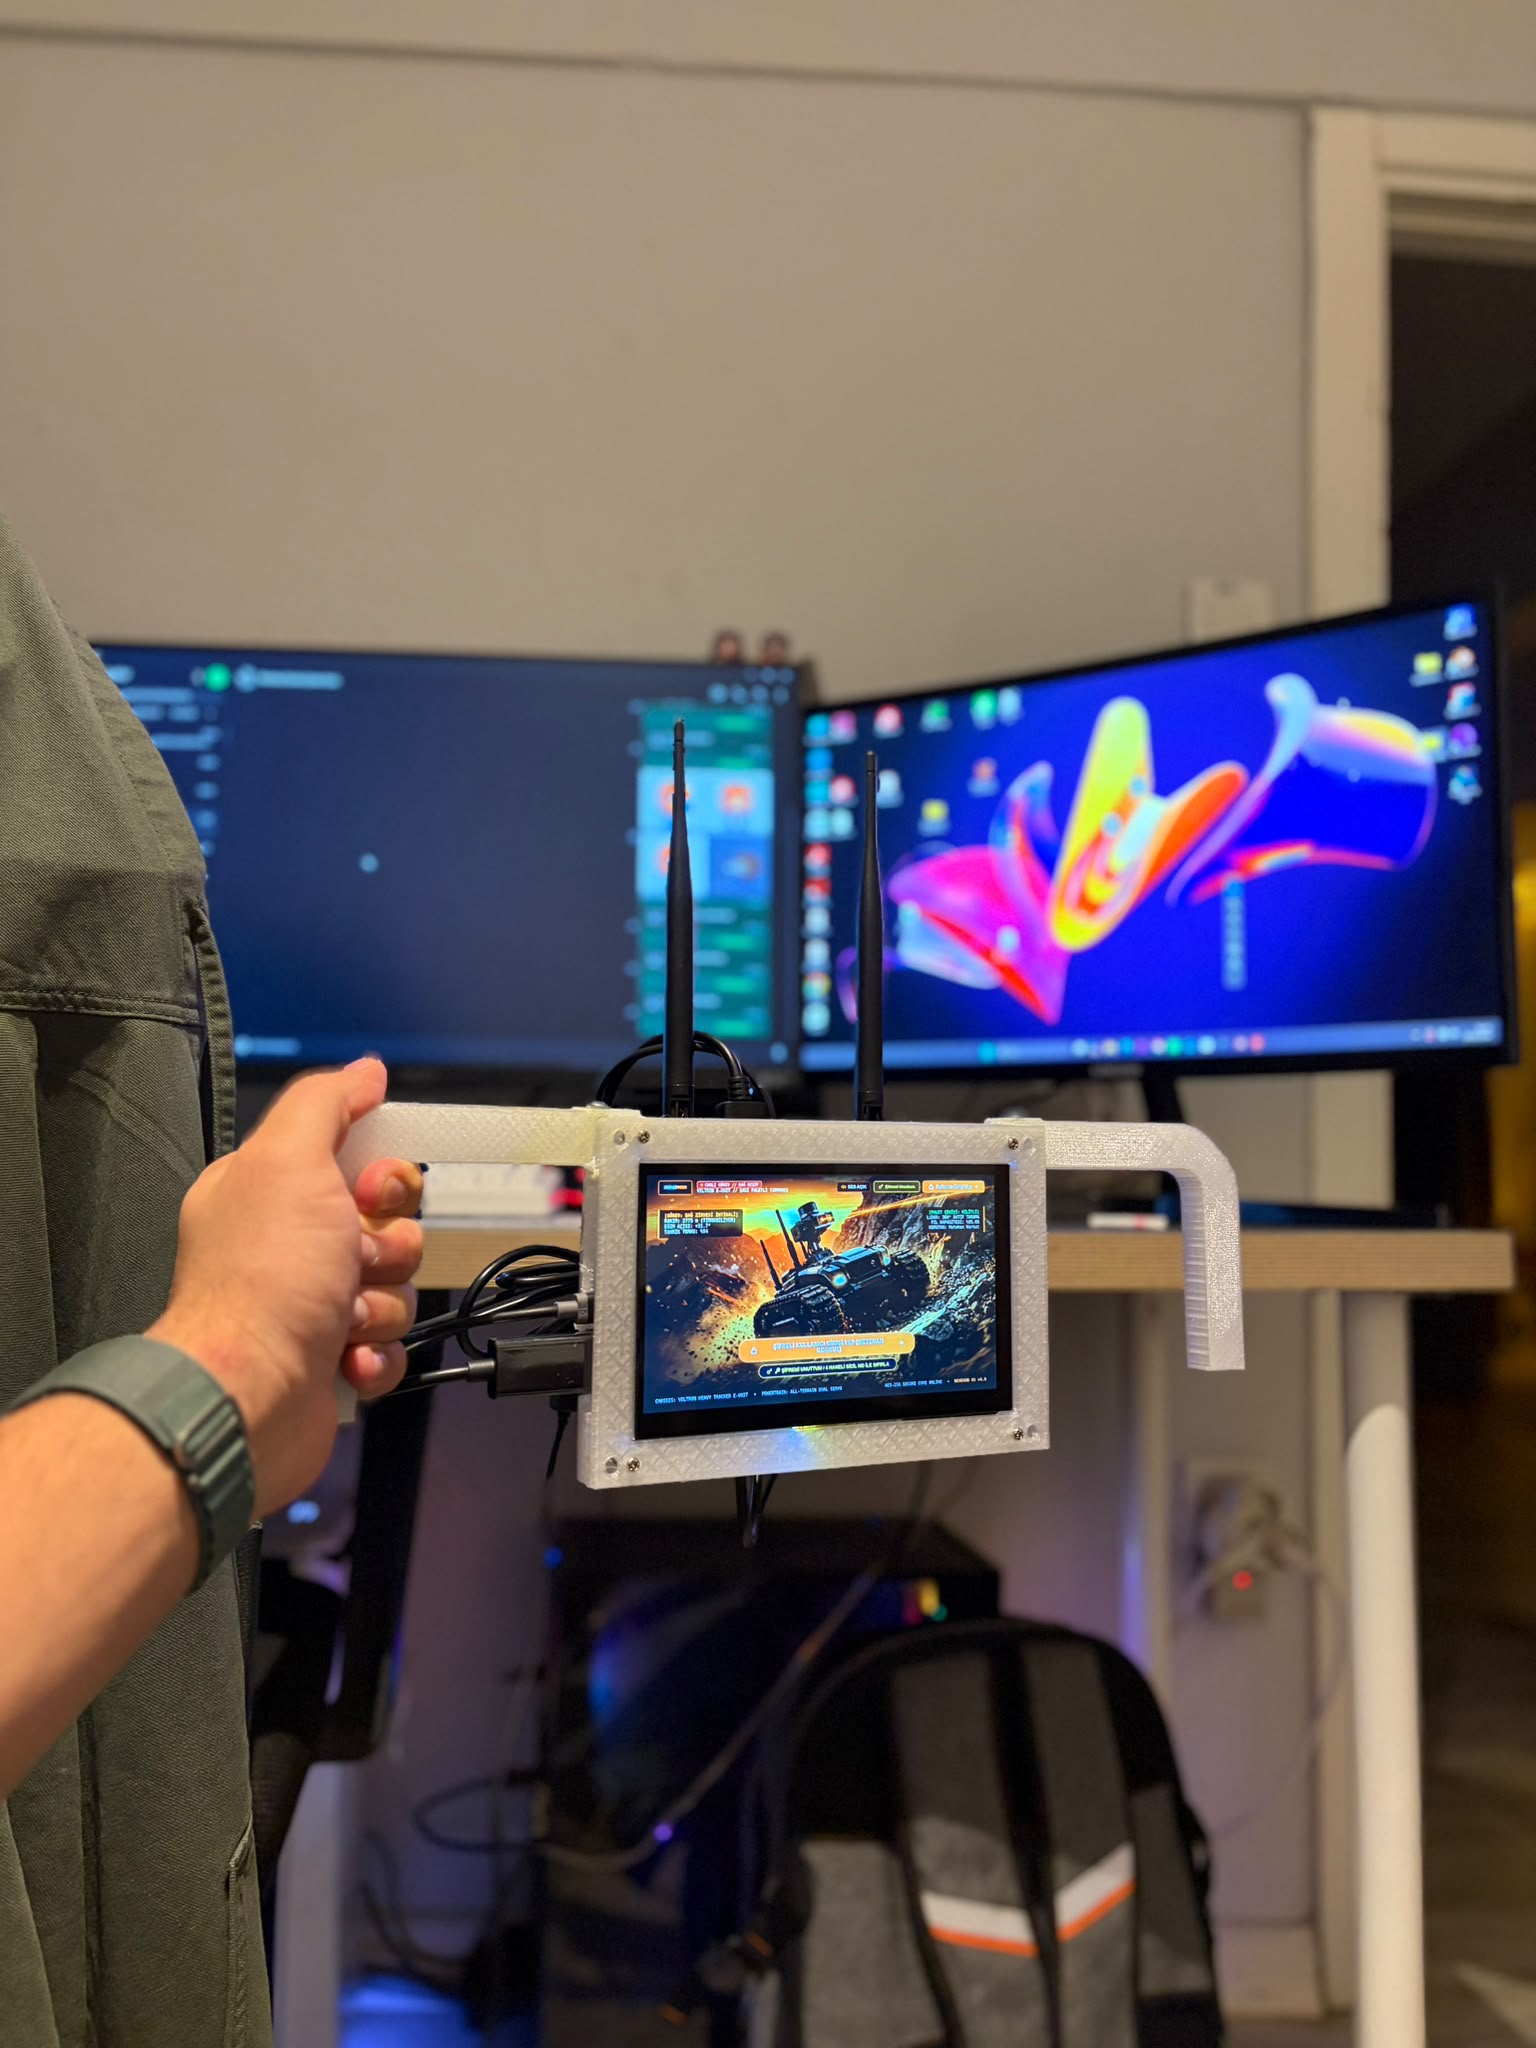
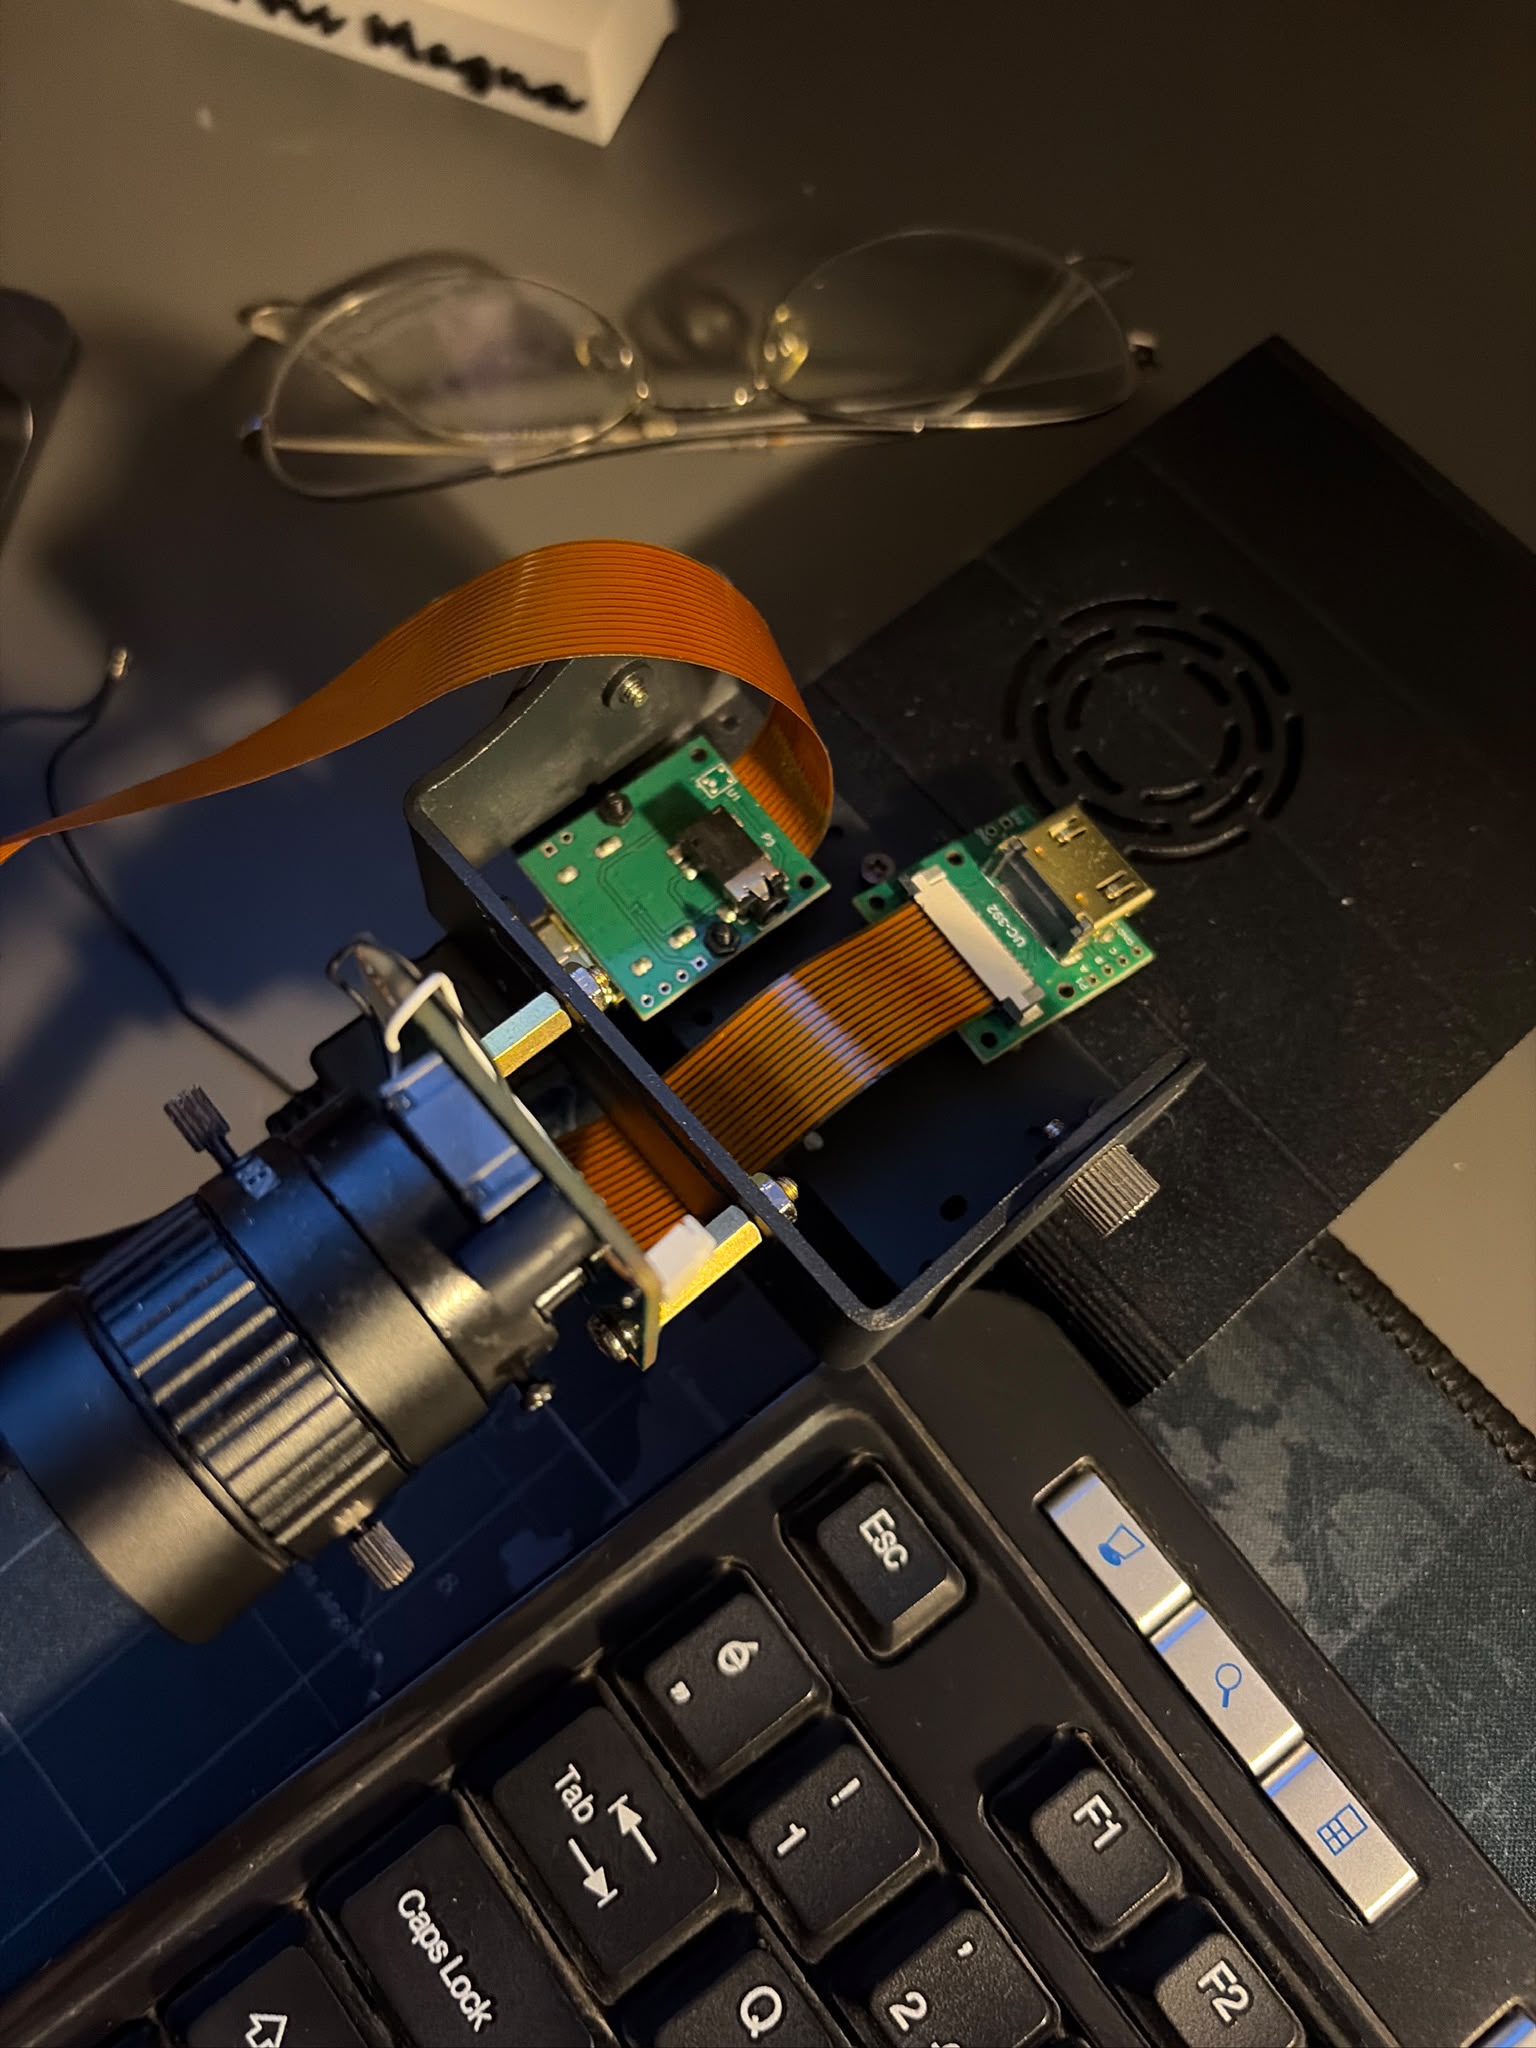
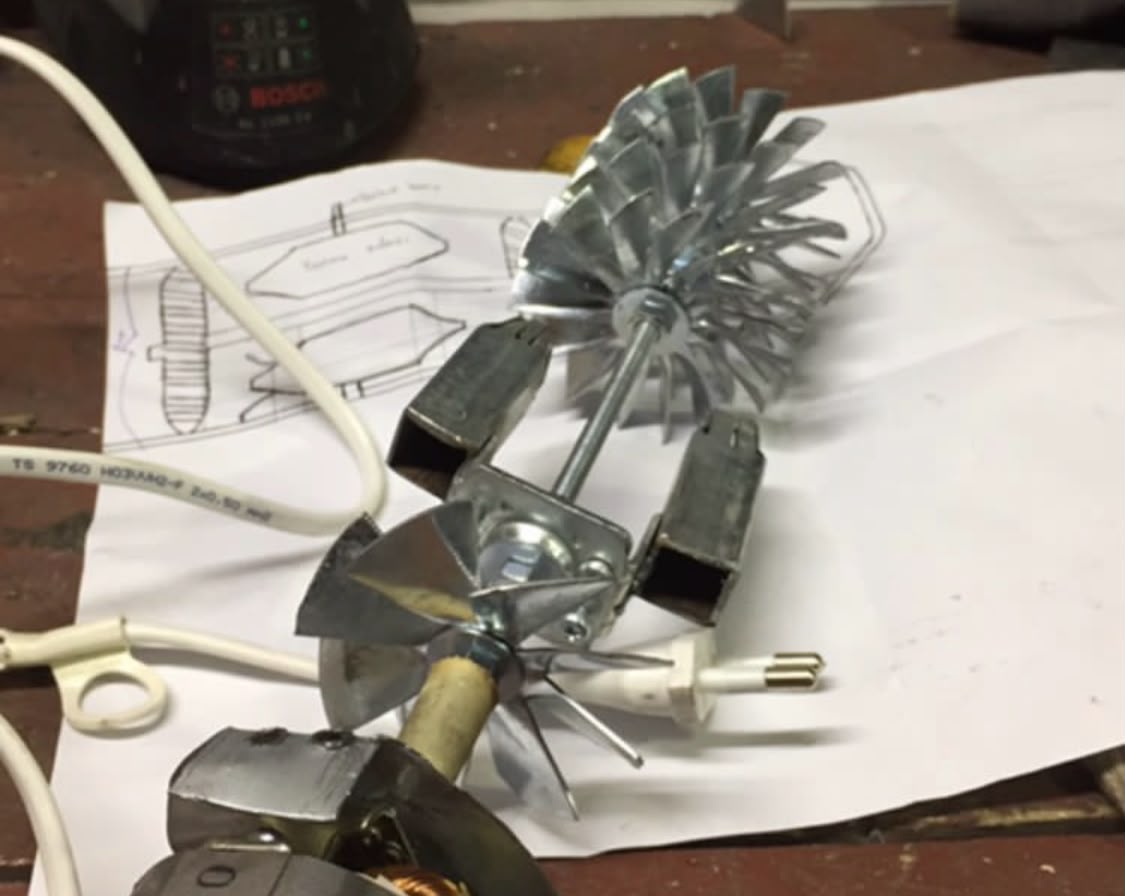
3B Baskı Gövde Montajı, Optik Lens/Kamera Kurulumu ve Türbin Şaft Birleştirme
Üretilen mekanik parçalar, elektronik devre kartları, sensörler ve rulman/şaft grupları laboratuvar masasında fiziksel prototiplere dönüştürülür. Lehimleme, kablo demeti (harness) düzenlemesi ve mekanik tolerans kontrolleri gerçekleştirilir.
AŞAMA ÇIKTILARI VE DOĞRULAMA KRİTERLERİ
- Fiziksel VELTRON el tipi kontrolcü prototipinin montajı ve joystick kalibrasyonu
- UC-392 / IMX477 CSI kamera ve endüstriyel C-Mount lens mekanik kurulumu
- Mikro-turbojet kompresör, türbin ve merkez şaft grubunun hassas montajı
Test, Ateşleme ve Laboratuvar Doğrulaması
Canlı Türbin Ateşleme Deneyi, Gömülü Görüntü Akışı ve Sensör Kalibrasyonu
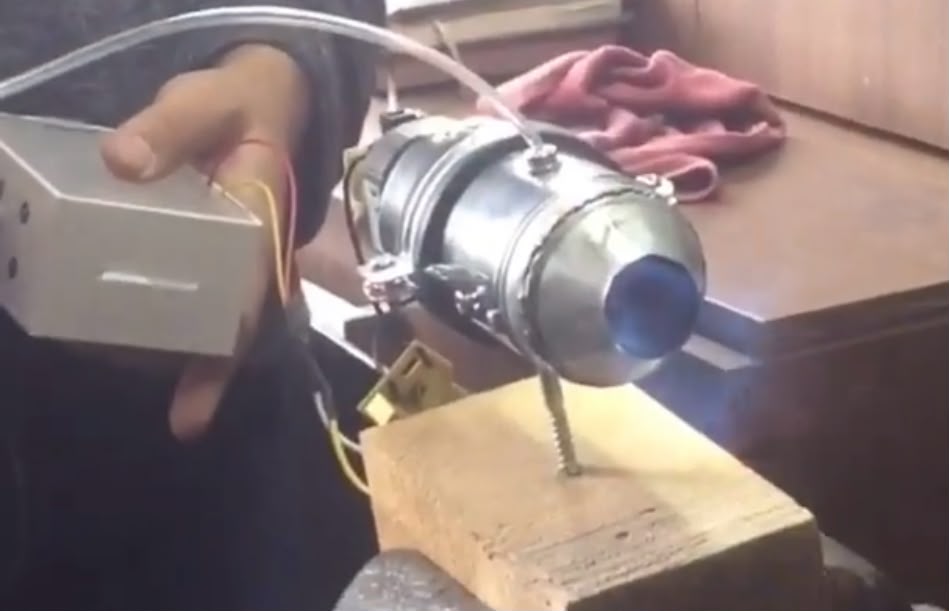
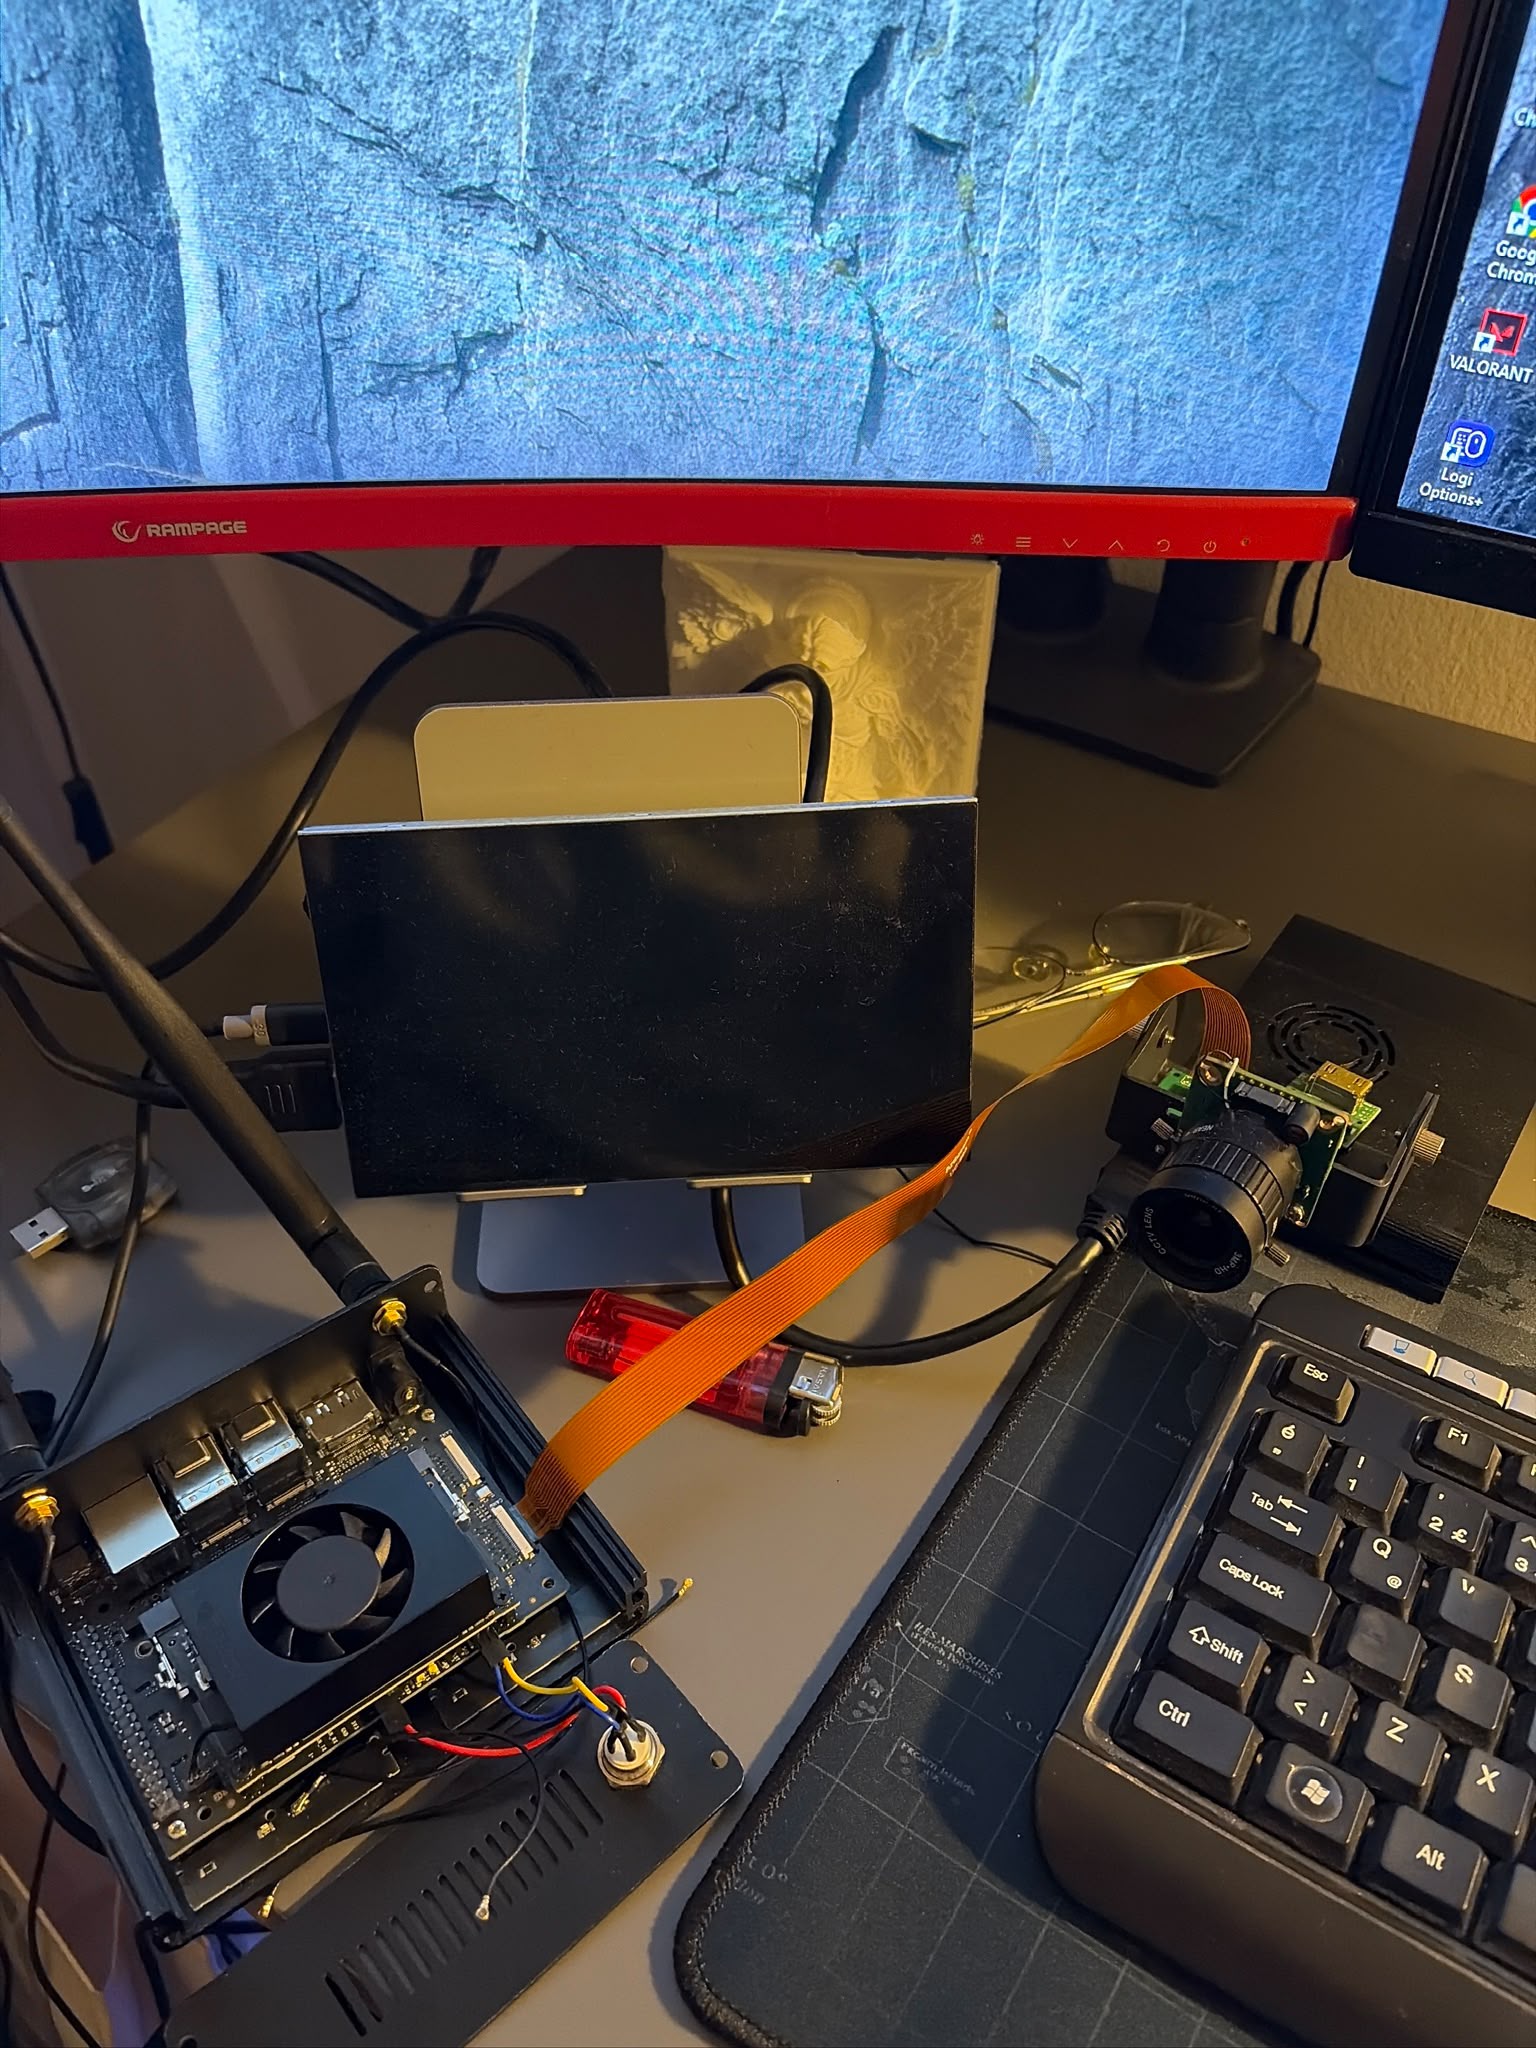
Montajı tamamlanan her alt sistem, gerçek çalışma yükleri altında test edilir. Mikro-jet motoru canlı yakıt/ateşleme testine tabi tutulurken, gömülü kamera ve ekran sürücü sistemleri gecikme ve termal kararlılık açısından doğrulanır.
AŞAMA ÇIKTILARI VE DOĞRULAMA KRİTERLERİ
- Paslanmaz çelik gövdeli mikro-jet motoru canlı ateşleme ve yanma doğrulaması
- SBC + CSI kamera + 7" IPS ekran hattında uçtan uca görüntü gecikme testi
- Ultrasonik, LiDAR, termal ve gaz sensörlerinin eşik kalibrasyonu
İteratif Geliştirme ve Mimari Evrim
Test Verileriyle Yeniden Tasarım, Termal/Akış İyileştirmesi ve Yeni Nesil Platformlar
Test aşamasında elde edilen ısıl, mekanik ve yazılımsal bulgular doğrudan CAD ve kod tabanına geri beslenir. Bu sürekli geri bildirim döngüsü, hem VELTRON UNIT X1 platformunun hem de iç kesit türbin mimarisinin her sürümde daha olgunlaşmasını sağlar.
AŞAMA ÇIKTILARI VE DOĞRULAMA KRİTERLERİ
- VELTRON UNIT X1 şasi ve sensör kulesi ergonomisinin revizyonu
- Mikro-jet iç akış kanalları ve türbin kesit geometrisinin iyileştirilmesi
- REVEROB Update Center üzerinden sahadaki düğümlere OTA yazılım güncellemesi
Vaka Analizi: CAD Modelleme, Bambu Lab / Creality Dilimleme, Gömülü Hesaplama ve AI Entegrasyonu
REVEROB, dış tedarikçilere bağımlı kalmadan dakikalar içinde dijital CAD revizyonlarını fiziksel robot parçalarına dönüştüren kurum içi (in-house) bir üretim ve entegrasyon iş akışı işletir.
Parametrik Tolerans Tasarımı
Sensör yuvaları (IMX477, AMG8833, TFmini-S), vida kuleleri ve kablo kanalları termal büzülme payları hesaba katılarak 3B CAD ortamında modellenir.
Bambu Studio & Creality Üretimi
FORGELAB 3D bünyesindeki Bambu Lab ve Creality Ender-3 V3 KE sistemlerinde katman yönelimi, iç dolgu (infill) yoğunluğu ve ağaç destek (tree support) yapıları optimize edilerek basılır.
SBC, MCU ve Sensör Gömme
Basılan muhafazaların içine Raspberry Pi 5, ESP32, NRF24 RF modülleri, 7" IPS ekran sürücü kartları ve analog joystick/enkoder birimleri monte edilir.
YOLOv8 ve Komuta Bağlantısı
Fiziksel donanım ayağa kaldırıldıktan sonra REVEROB OS üzerinden canlı video akışı, YOLOv8 nesne tespiti ve çift yönlü telemetri kontrolü devreye alınır.
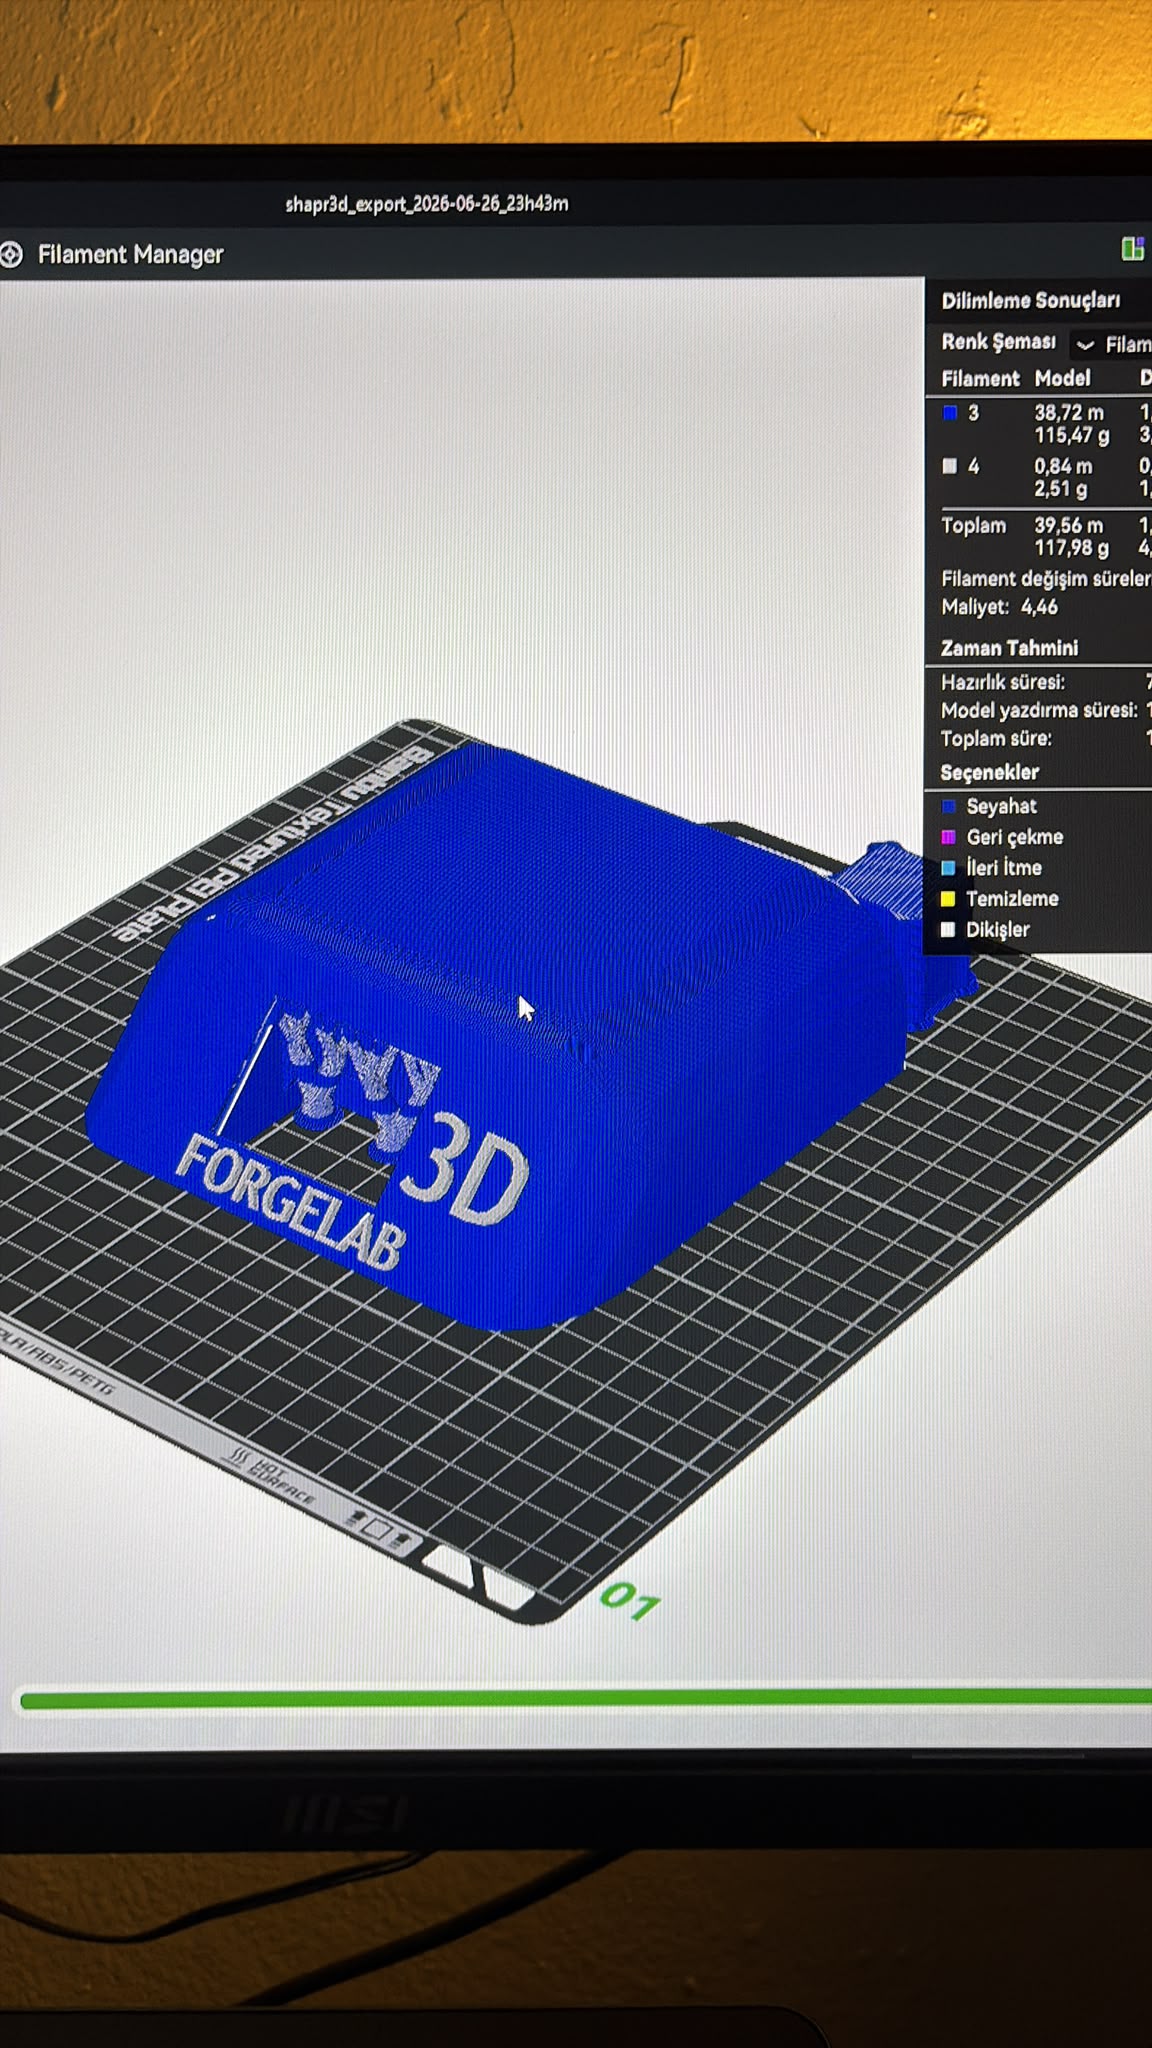
Bambu Studio Dilimleyici (Slicer) Takım Yolu ve Katman Analizi
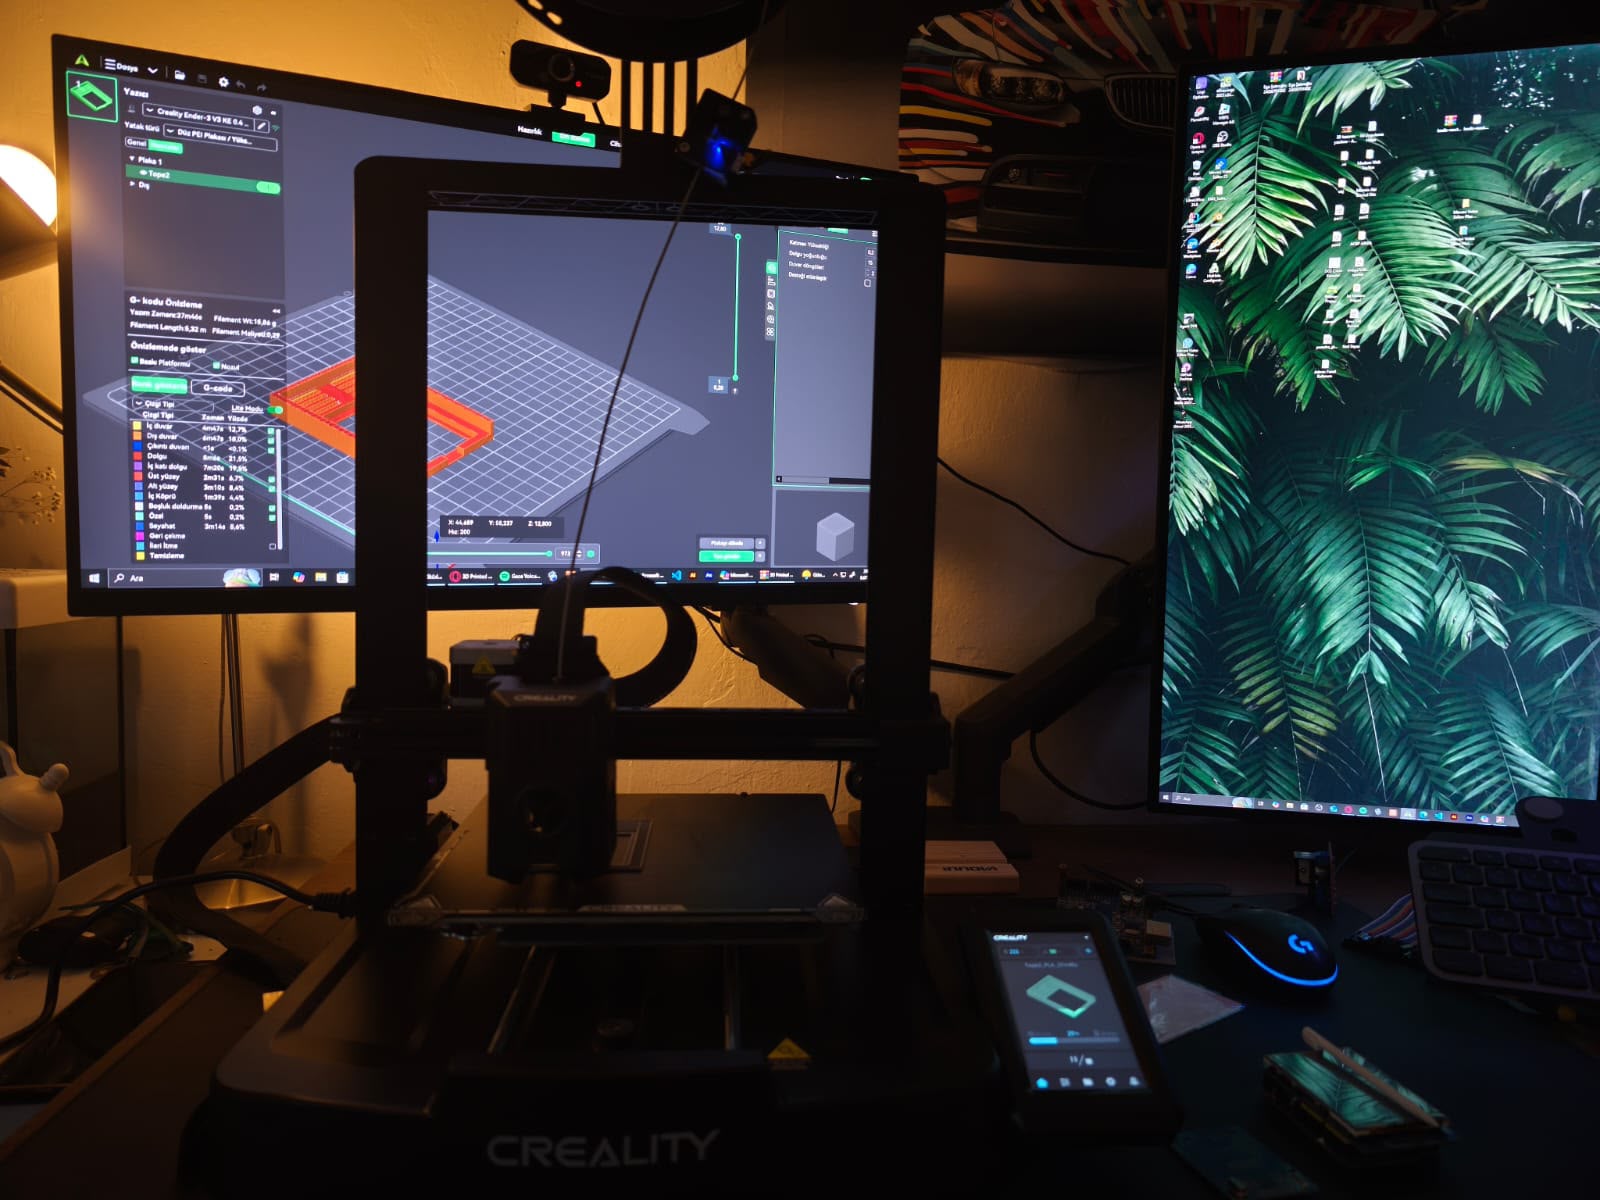
Creality Ender-3 V3 KE Üzerinde Fonksiyonel Prototip Üretimi
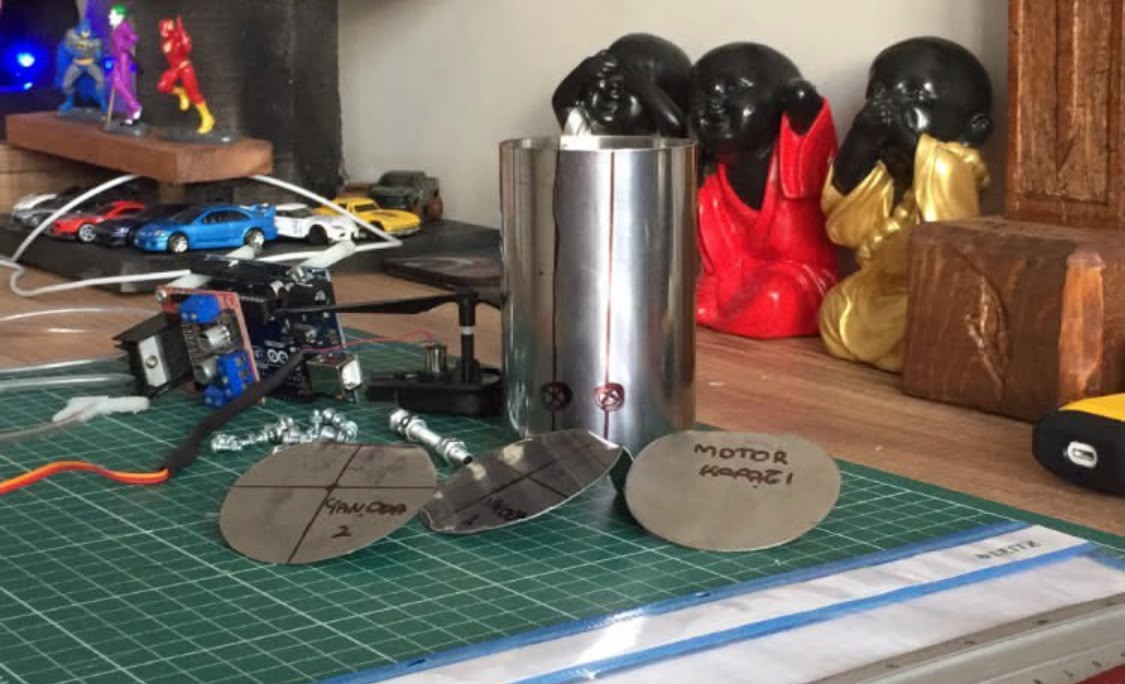
Paslanmaz Çelik Mikro-Türbin Gövdesi ve Arduino Kontrol Masası