REVEROB OS & UPDATE CENTER
REVEROB ekosisteminin merkezi modüler robotik yönetim, yapay zeka görüntü işleme, telemetri ve siber güvenli komuta platformu. Masaüstü istasyonlardan saha tabletlerine ve gömülü robot düğümlerine kadar uçtan uca kontrol mimarisi sunar.
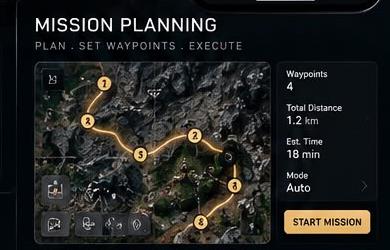 GÖREV PLANLAMA
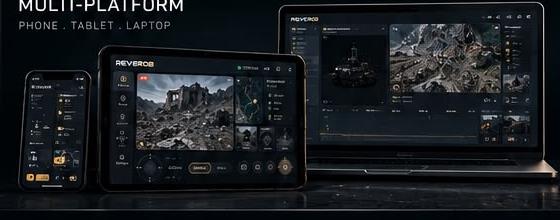 ÇOKLU CİHAZ
DÖRT KATMANLI DAĞITIK KONTROL VE FAIL-SAFE MİMARİSİ
REVEROB OS; yüksek seviyeli yapay zeka çıkarımını, gerçek zamanlı hareket kontrolünden ve donanım güvenlik döngülerinden (fail-safe) ayırarak görev kritik güvenilirlik sağlar.
NVIDIA Jetson Orin Nano — Merkezi Kontrol Katmanı
Üst seviye hesaplama düğümü olarak konumlandırılan NVIDIA Jetson Orin Nano; yoğun GPU/Tensor çekirdeği gerektiren YOLOv8 nesne tespiti, Kalman Filtresi ile çoklu hedef takibi, optik-termal görüntü birleştirme ve görev karar mekanizmalarını yürütür.
- • YOLOv8 TensorRT gerçek zamanlı çıkarım (inference)
- • Kalman Filtresi durum tahmini ve hedef yörünge takibi
- • Yüksek bant genişlikli kamera (IMX477) ön işleme
- • REVEROB OS istemcisi ile şifreli telemetri/video yayını
AI katmanında oluşabilecek yüksek GPU yükü veya süreç gecikmeleri doğrudan motor sürücülerini etkilemez; Jetson yalnızca doğrulanmış hız/yön vektörlerini Raspberry Pi 5 kontrol düğümüne iletir.
REVEROB OS YAZILIM MODÜLLERİ
Operatör Komuta Paneli (Dashboard)
Birleşik Telemetri, Kamera Akışı ve Sistem Durum Ekranı
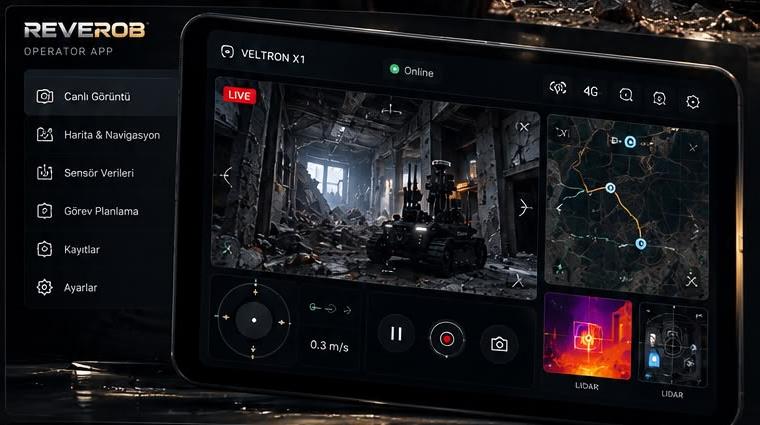
React ve Electron tabanlı masaüstü ve saha tableti arayüzü; robot düğümlerinden gelen canlı kamera akışını, batarya voltajını, işlemci yükünü, aktif görev durumunu ve acil durdurma (E-Stop) kontrollerini tek ekranda birleştirir.
- Çoklu pencere düzeni: Kamera HUD + Telemetri + Komut Konsolu
- Düşük gecikmeli WebSocket / WebRTC veri ve görüntü aktarımı
- Masaüstü istasyon, saha tableti ve taşınabilir el kontrolcüsü uyumu
- Gerçek zamanlı sistem uyarıları ve bağlantı bütünlüğü göstergesi
Aşağıdaki REVEROB Update Center konsolu; Jetson Orin Nano, Raspberry Pi 5 ve gömülü düğümler için tasarlanan hedef OTA güncelleme mimarisinin etkileşimli mühendislik önizlemesidir.
GÜVENLİ A/B GÜNCELLEME, SHA-256 DOĞRULAMA VE ROLLBACK MİMARİSİ
NVIDIA Jetson Orin Nano // AI Vision & TensorRT Bundle
REVEROB UPDATE CENTER — 15 HEDEF YETENEK MATRİSİ (PLANLANAN ALTYAPI)
Saha robotlarına fiziksel kablo bağlantısı gerektirmeden şifreli ağ üzerinden paket aktarımı.
Komuta merkezinden seçili robot düğümlerine servis, konteyner ve konfigürasyon dağıtımı.
YOLOv8 model ağırlıkları, TensorRT motorları ve üst seviye otonomi servislerinin güncellenmesi.
Düşük seviyeli hareket kontrol, sensör okuma ve donanım köprü servislerinin güncellenmesi.
ESP32, Arduino ve yardımcı sensör/motor kontrol kartlarına seri veri yolu üzerinden güvenli flash yazımı.
Yetkisiz yazılım yüklenmesini engellemek için asimetrik kriptografik imza doğrulaması.
İndirilen her imaj ve ikili (binary) dosyanın kurulum öncesi bit düzeyinde bütünlük kontrolü.
Tüm donanım ve yazılım katmanları için semantik sürüm (SemVer) ağacı ve sürüm kilitleme.
Paket kurulmadan önce donanım revizyonu, işletim sistemi çekirdeği ve sensör sürücüsü uyumluluk kontrolü.
Zayıf saha bağlantılarında kopan paket transferlerini parça bazlı (chunked) olarak kaldığı yerden sürdürme.
Hangi paketin ne zaman, hangi operatör onayıyla yüklendiğinin değiştirilemez zaman çizelgesi.
Yeni sürüm ilk kez ayağa kalktığında telemetri, kamera ve güvenlik döngülerinin otomatik testi.
Sağlık kontrolü başarısız olursa sistemin saniyeler içinde son çalışan kararlı sürüme geri dönmesi.
Aktif bölüm (Slot A) çalışırken yeni sürümün pasif bölüme (Slot B) yazılıp yeniden başlatmada değiştirilmesi.
Yeni güncellemelerin tüm filoya yayılmadan önce tek bir test birimi üzerinde doğrulanması.
REVEROB OS, KOMUTA DONANIMI VE GELİŞTİRME ARŞİVİ
REVEROB arşivinden masaüstü komuta ekranları, saha tableti arayüzleri, IDE yazılım geliştirme ortamı, gömülü TFT asistan ünitesi ve taşınabilir el kontrolcüsü.
REVEROB Operatör Komuta Arayüzü
Canlı kamera akışı, sistem telemetrisi ve kontrol panellerini birleştiren ana operatör ekranı.
Görev Planlama ve Navigasyon Arayüzü
Rota noktaları, saha haritası ve görev parametrelerinin yapılandırıldığı modül ekranı.
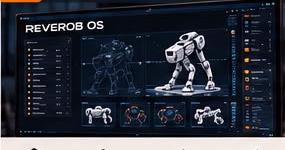
REVEROB OS Masaüstü Sistem Görünümü
React ve Electron mimarisiyle geliştirilen karanlık mod mühendislik arayüzü.
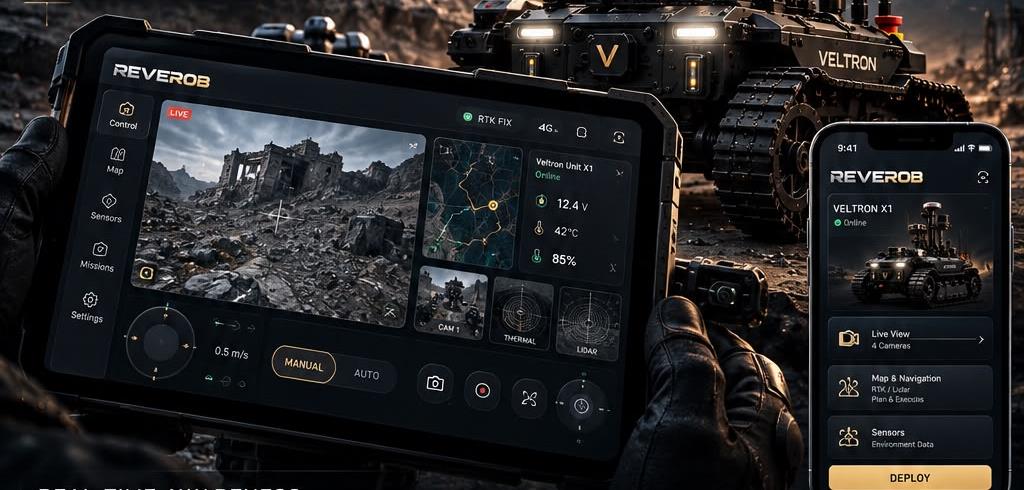
Saha Tableti ve Mobil Operasyon Arayüzü
Saha operasyonlarında dokunmatik kontrol ve anlık telemetri takibi için optimize edilmiş görünüm.
Çoklu Platform Ekosistem Mimarisi
Masaüstü istasyon, dizüstü bilgisayar, tablet ve mobil cihazlarda senkronize çalışan REVEROB OS görünümü.
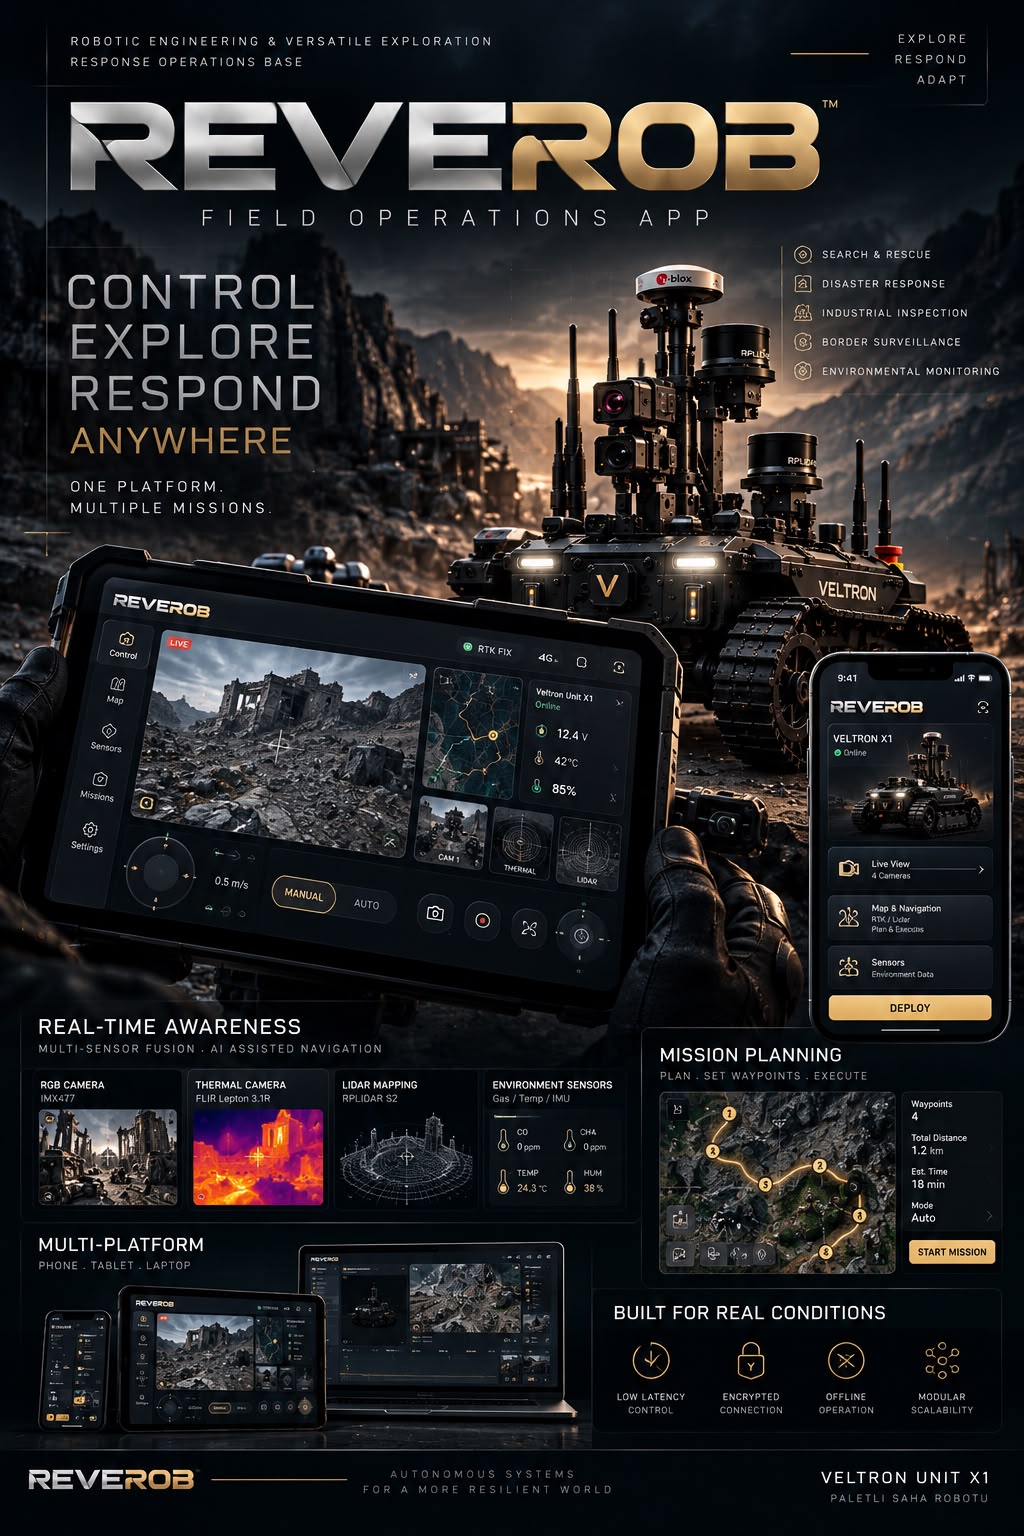
REVEROB Saha Operasyonları Uygulama Sunumu
Uzaktan izleme, bildirim ve saha kontrol yeteneklerini özetleyen orijinal proje görseli.
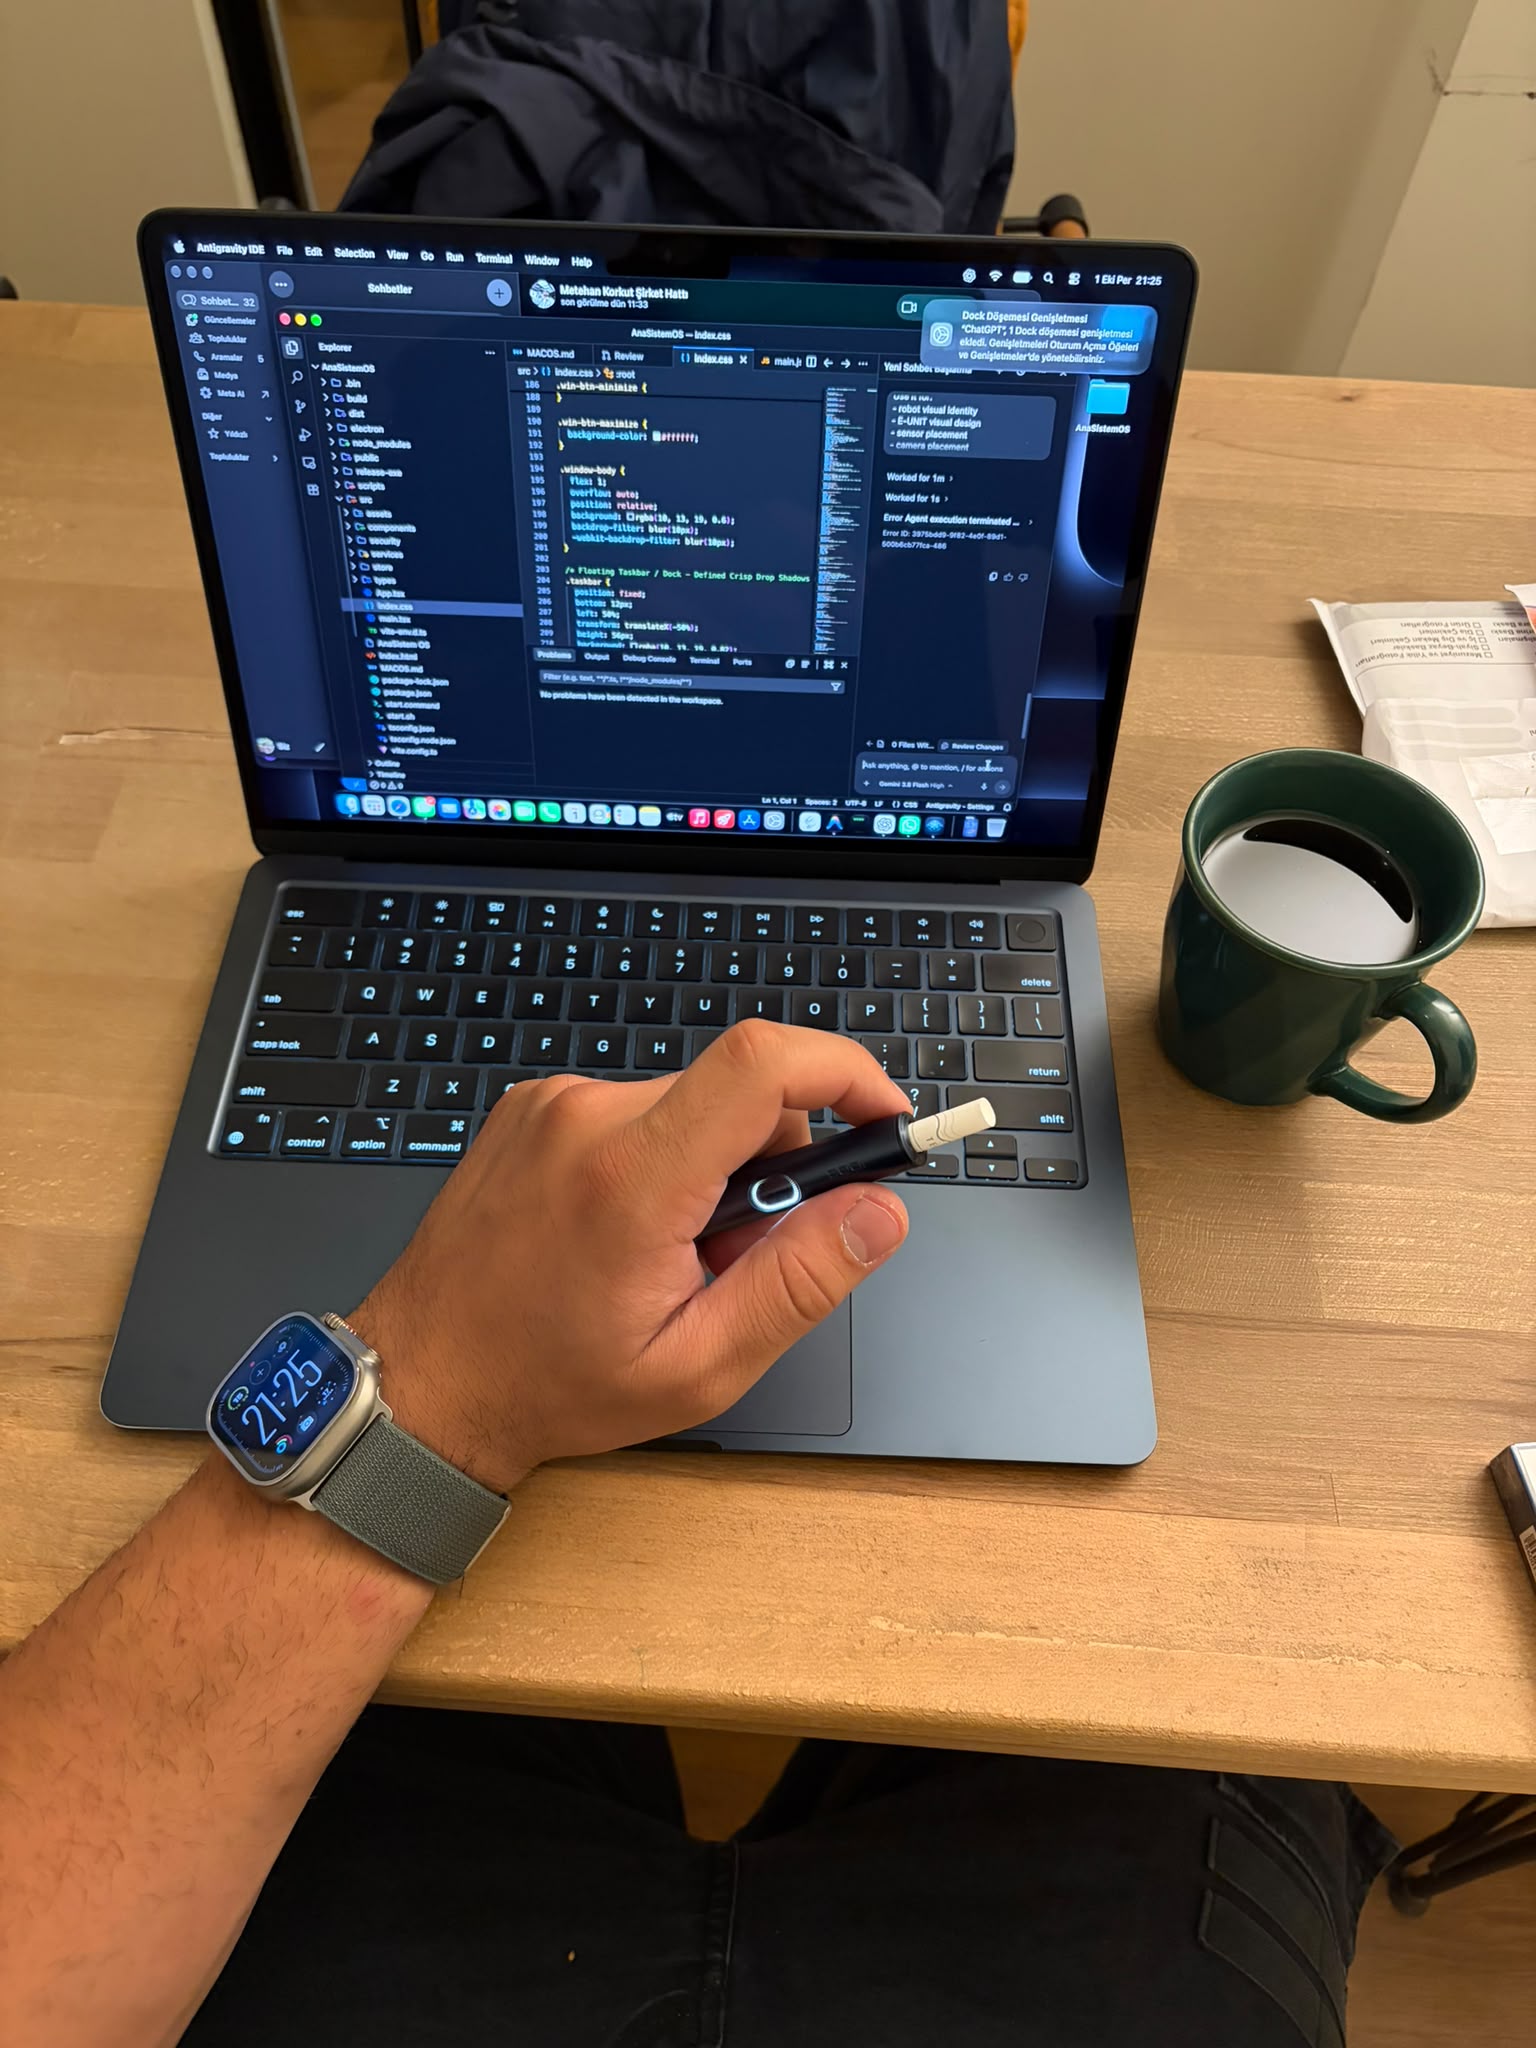
REVEROB OS Yazılım Geliştirme Ortamı (IDE)
Laboratuvar ortamında REVEROB OS kaynak kodlarının ve sistem servislerinin geliştirilme süreci.
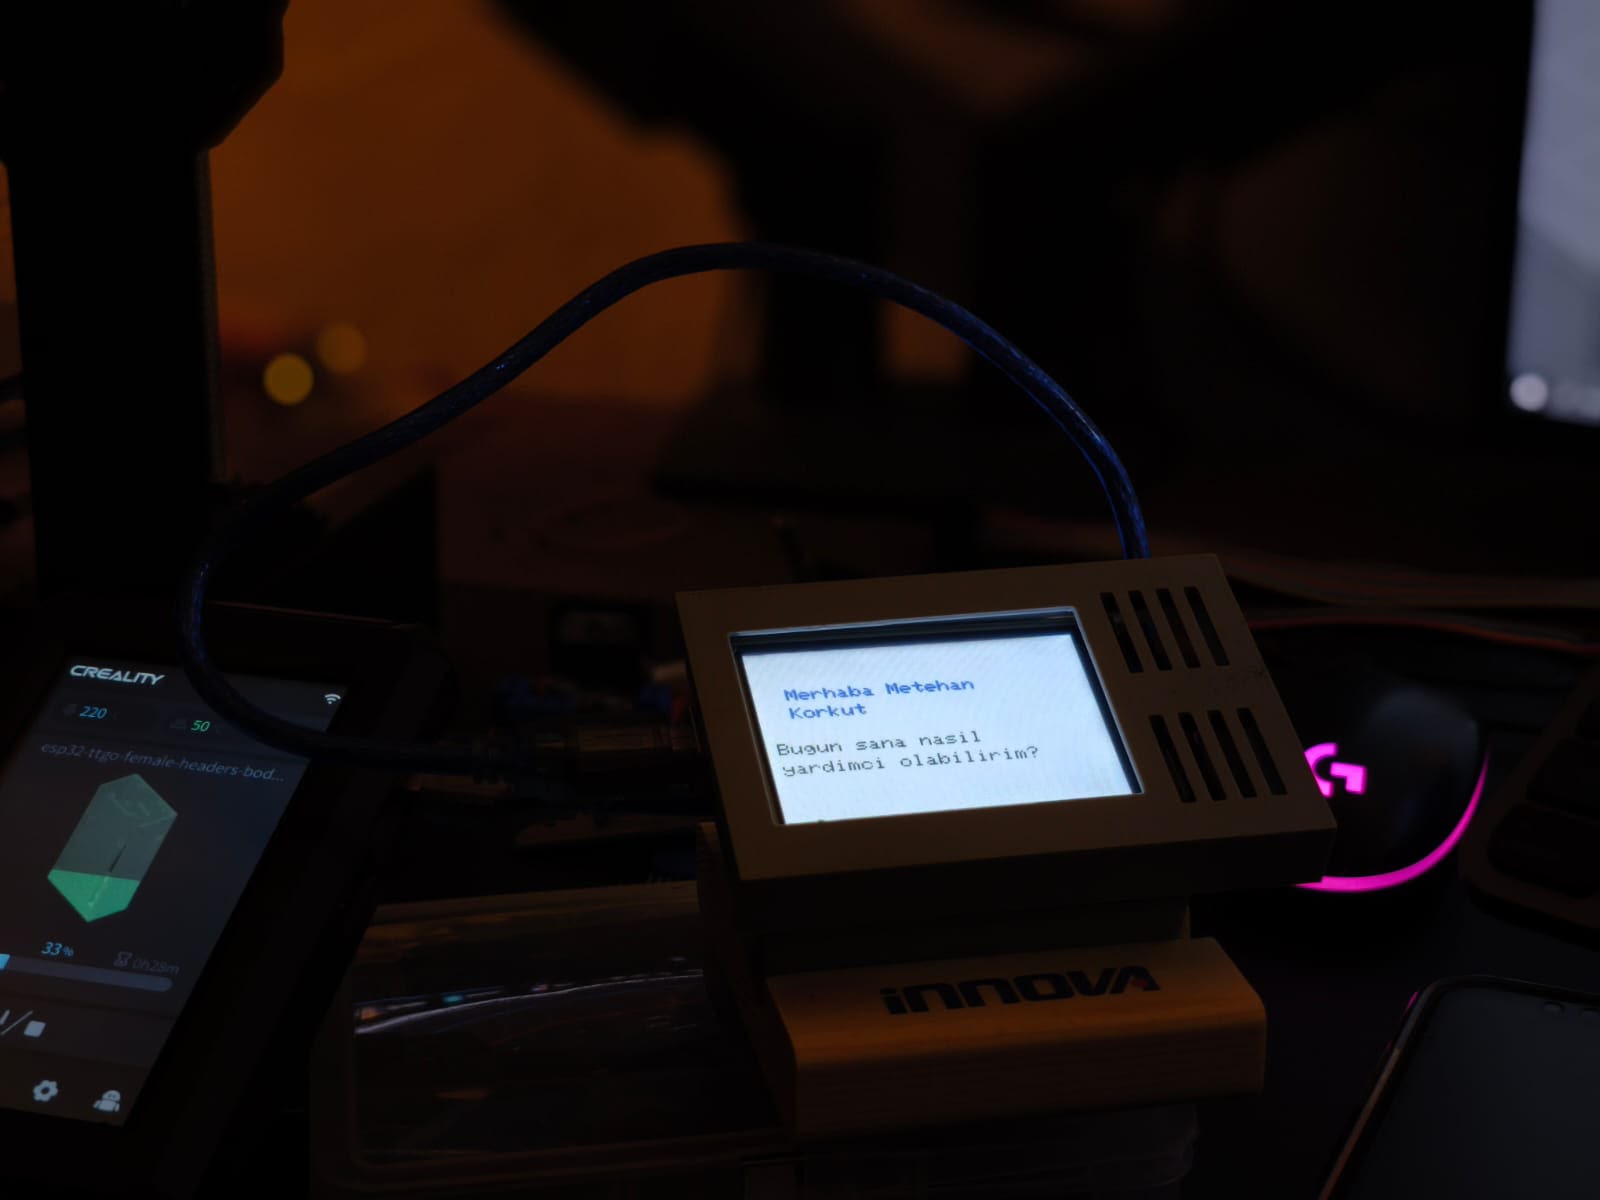
Gömülü Akıllı Asistan ve TFT Durum Birimi
REVEROB ekosisteminde kullanıcı etkileşimi ve masaüstü sistem bildirimleri için geliştirilen TFT ekranlı gömülü ünite.
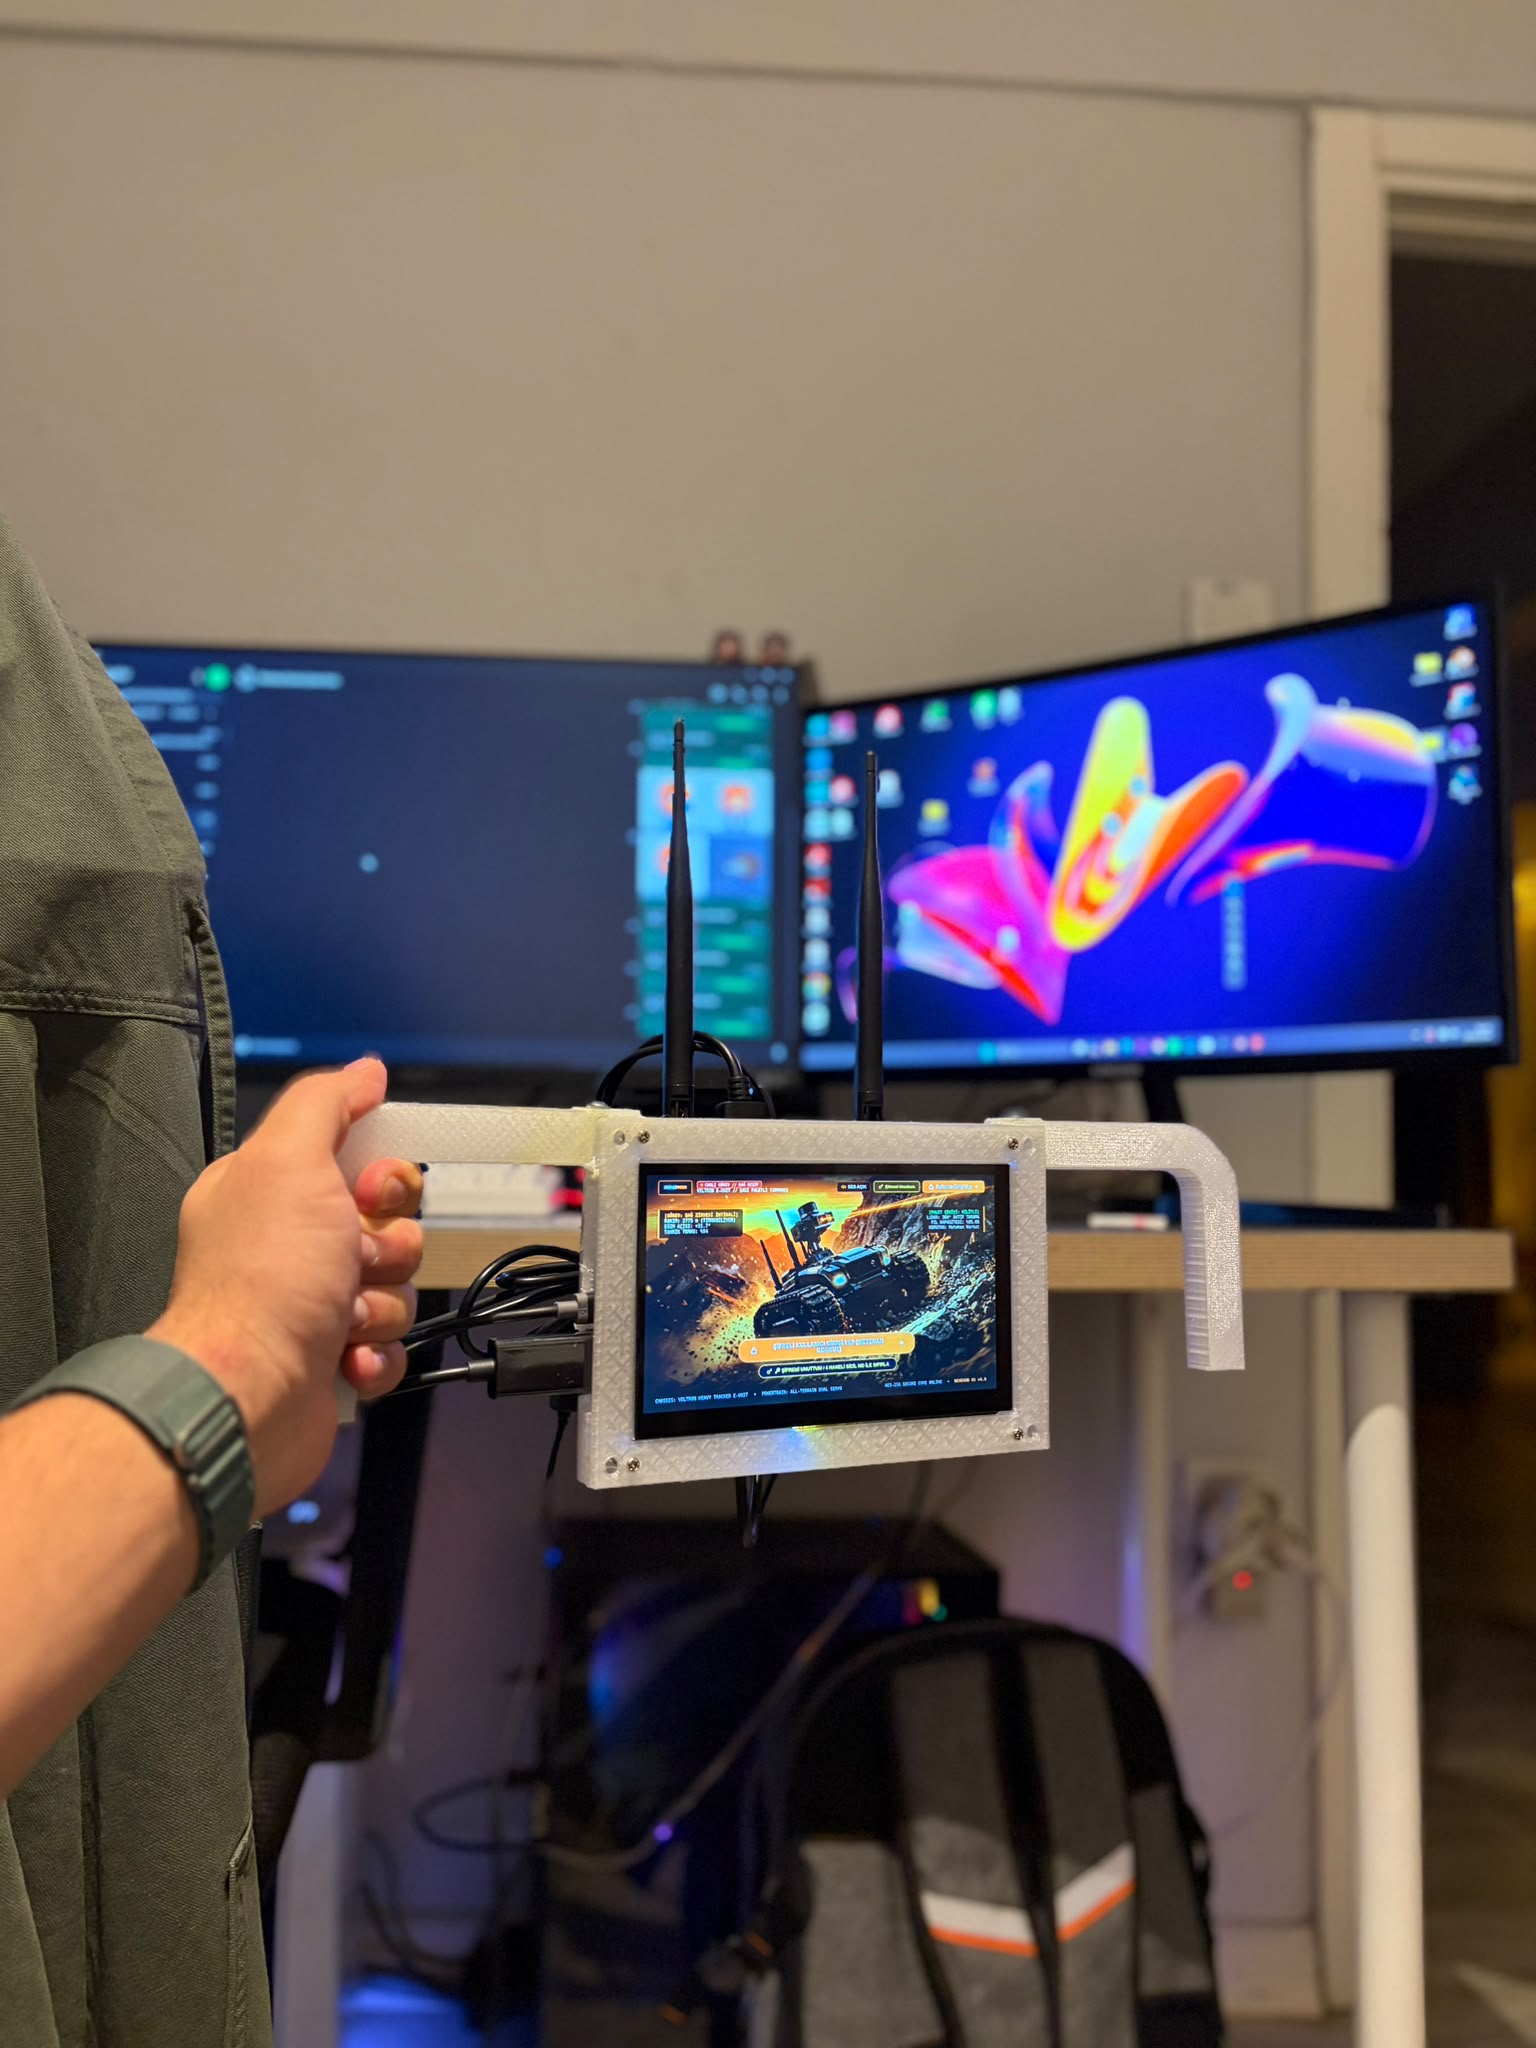
Taşınabilir Yer Kontrol İstasyonu (Handheld GCS)
Dahili ekran, çift analog joystick ve taktik butonlarla REVEROB OS saha teleoperasyonunu sağlayan donanım prototipi.